具身智能的边界感:身体耦合、数据闭环与工程折衷
在南京一间做装配的厂房里,工程师对着一台协作臂发愁。抓取失败,不是算法跑不动,而是工件表面有一层薄油,视觉估出来的位姿偏了两毫米。机械臂停住的那半秒,很像具身智能落地时最真实的注脚:身体不是外设,它是问题的一部分。
很多讨论把具身智能理解成“大模型加一个铁壳”。这个说法省事,却把难点抹平了。语言模型处理的是符号世界,机器人处理的是接触、摩擦、延迟和误差。一个动作能不能完成,取决于关节力矩、相机标定、夹爪材料、任务节拍,甚至取决于地面有没有振动。把这些条件拿掉,再讨论智能,容易变成空转。
身体不是外设
具身系统的核心,不是把感知、规划、控制三个模块排成流水线,而是让它们互相牵制。视觉给出目标,触觉修正接触,控制保证稳定,规划再根据失败重试。这里有一条硬约束:感知误差会沿着动作链放大,动作误差又会反过来污染感知。所以,真正有价值的不是某个单点模型多大,而是闭环能不能在有限时间内收敛。
有个反例值得注意。把仿真里训练得很顺的抓取策略直接搬到真实产线,成功率可能掉得很难看。原因不神秘:仿真里的摩擦系数是常数,真实工件有油污;仿真里的相机没有运动模糊,真实节拍下机械臂一直在动。具身智能的“智能”要成立,必须先承认这些脏条件。承认不了,就会把工程问题误判成模型问题。
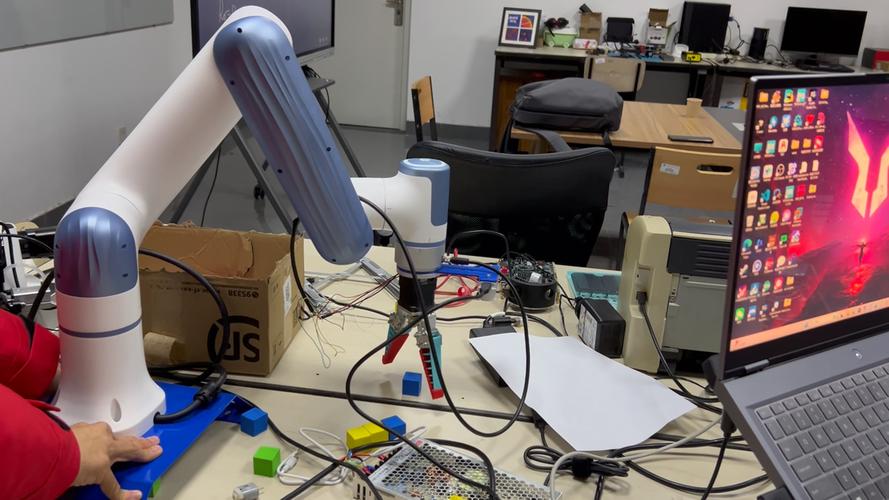 具身智能协作机械臂装配线抓取失败现场图
这也是为什么,产学研合作里最常见的争执不是算法先不先进,而是数据谁来标、标到什么粒度、失败样本算不算资产。实验室喜欢干净数据,产线只产出带噪声的连续流。两边都没错,但具身智能的训练闭环必须把失败样本纳入,否则系统只会记住成功,不会处理抓空之后的半秒。
数据闭环的代价
 数据闭环的代价
数据闭环听起来像一句正确的废话。落到工程里,它意味着一套很重的账:采集设备、时间同步、标注规范、回放系统、版本管理、安全边界。机器人数据不是短视频,不能只看画面。关节角、末端力、夹爪开合、任务状态、操作者干预,都要对齐。对齐差几十毫秒,模仿学习就可能学出错误因果。
实话讲,很多团队低估了这部分的成本。模型训练当然贵,但更贵的是让数据可复现。今天调好的策略,下周换了夹爪垫片就漂了;相机挪了五厘米,标定参数没更新,抓取精度就掉。具身智能的迭代速度,往往被这些看似琐碎的工程细节卡住。不是算法不努力,是物理世界的版本管理比代码仓库麻烦得多。
那有没有捷径?有条件的捷径是仿真加少量真机校正。条件很明确:仿真里的接触模型要足够可信,真机校正要覆盖任务分布边缘。反例也存在:柔性物体、透明物体、强反光表面,仿真与现实的缝隙很大,靠少量样本补不齐。此时更稳的路径是降低任务自由度,或者引入人类遥操作作为兜底。工程上不丢人,硬扛才丢人。
边界来自任务与责任
具身智能的应用边界,不只看技术能不能做,还要看责任能不能分。抓取失败可以重试,人机共融场景里的误判却可能不可逆。产线可以停机,医院和家庭场景不行。于是,同样一套抓取能力,放到仓储分拣和放到辅助进食,风险等级完全不同。系统设计要跟着变:速度限制、力上限、急停策略、人工接管接口,都得提前写进架构。
这里有个容易被忽略的点:具身系统的“自主”不是全有或全无,而是分级授权。低风险段可以自主,高风险段必须请求确认。这个思路不新,但在具身智能里尤其重要,因为身体会直接改变世界。模型输出一个错误token,代价是文本;机器人输出一个错误动作,代价可能是设备损坏或人身伤害。
 具身智能移动机器人多传感器标定实验场景图
从趋势看,短期更现实的落地,不在“全能机器人”,而在边界清晰的任务单元:固定工位上下料、仓库拣选、实验室样本转运、危险环境巡检。这些场景的共同点是任务可分解、失败可恢复、环境可约束。反过来,开放家庭环境里的长程操作,仍然受制于泛化、续航、安全与成本。说它能做演示,不等于能做产品。
仿真与现实的缝隙
 仿真与现实的缝隙
仿真很重要,但别把它当万能。它的价值在于低成本试错和安全预训练,不在于替代现实。一个可行做法是把仿真当“课程”,把真机当“考试”。课程里允许失败,考试里必须设安全阈值。模型在仿真里学会的是先验,在真机上补的是残差。残差补得动,系统就能用;补不动,说明任务定义或传感配置有问题。
另一个容易被吹过头的方向是端到端。端到端有吸引力,省掉手工模块,数据足够时表现也好。但它的可解释性和故障定位较弱。产线调试时,工程师需要知道是感知错了、标定错了,还是控制饱和了。全黑箱系统很难回答。比较务实的折衷是:关键环节保留可观测接口,非关键环节允许端到端。这不是保守,是给运维留活路。
还有成本账。具身智能不是单机智能,它背后有数据采集、标注、训练、部署、维护。一个抓取任务如果节拍要求高、工件变化少,传统自动化可能更划算;如果工件变化多、批量小、换线频繁,具身智能才有空间。判断标准不该是“像不像人”,而是“换线成本有没有降下来”。这点在产学研合作里尤其要提前说清,否则演示很热闹,产线一算账就冷场。
工程折衷与风险
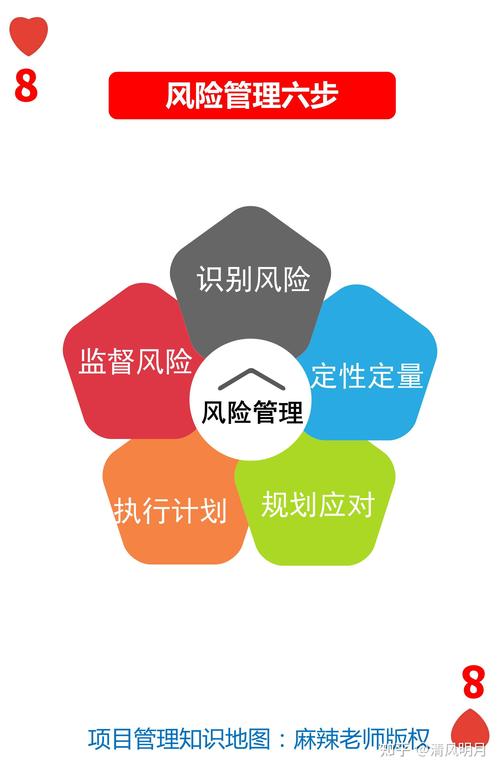 工程折衷与风险
风险不只在安全。数据隐私、操作日志、模型更新后的行为漂移,都要管。机器人一旦接入生产系统,它的动作就会留下物理后果,也会留下数据痕迹。更新一个策略,可能改变节拍,也可能改变力控曲线。没有回滚机制,升级就是赌博。比较稳的做法是灰度发布加影子模式:新策略先跑不执行,和旧策略比对,再逐步放权。
说到底,具身智能的难点不在“像人一样思考”,而在“在受限身体和脏环境里可靠做事”。身体耦合决定了它不能只靠离线数据,数据闭环决定了它不能只靠单点模型,责任边界决定了它不能只靠自主。这三件事互相拉扯,工程折衷就是常态。承认折衷,反而更容易做出能用的系统。
回到那台抓空的机械臂。后来工程师没有换更大的模型,而是加了一个气吹清理工位,重标了相机,把夹爪换成带柔性衬垫的版本。抓取成功率上去了。这个答案不够性感,但它说明了一件事:具身智能的进步,常常发生在算法之外,发生在身体与世界的接触面上。