具身智能的合拢难题:身体、时间与任务闭环
身体不是可插拔外设
实验室里,机械臂去抓一个塑料杯。视觉模型认出杯子,抓取点也算出来了。夹爪合拢,杯子滑脱。第三次。工程师盯着日志,发现问题不在分类,而在接触瞬间——力觉反馈比视觉晚了几十毫秒,指尖已经压扁杯壁。
这类事故每天都在发生。具身智能常被描述为“大模型加机器人”,听上去像给软件装个壳。但身体不是可插拔外设,它是约束条件本身。自由度、连杆长度、关节间隙、传感器噪声、通信延迟,这些物理参数决定了策略的可解空间。换一个夹爪,同一套抓取策略就可能失效。换一块地面,行走控制就要重调。
所以讨论具身智能,不能只谈参数量。要谈时间尺度。高层规划可以几秒一次,低层力控必须千赫兹级别。视觉感知三十赫兹也许够用,触觉若低于几百赫兹,接触事件会被抹平。模型再大,也补不回采样定理丢掉的频带。
 具身智能机器人多模态感知融合实验平台
另一个常被忽略的事实:物理交互本身在生成数据。婴儿不是先学完物理再走路。他摔、摸、推,用身体建立因果表。机器人也一样。遥操作、随机试探、人类纠正,这些数据带着动作后果,比互联网图文更适合学习“推会倒、拉会滑”这类知识。代价是采集慢、标注贵、有损耗。
仿真到现实:裂缝不在渲染,在接触
仿真里跑通,现实里失败。原因常被归为视觉域差异。其实更麻烦的是接触动力学。摩擦系数随温度变化,橡胶老化,地面有灰。仿真器为了稳定,常把接触做软,真实碰撞却可能瞬时刚性。策略在仿真中学会“滑一下再抓”,真机上直接弹飞。
应对手段有几类。系统辨识,把真实参数估出来;域随机化,让训练时见过各种摩擦、质量、延迟;残差学习,用真实数据修正仿真模型。它们都有条件。系统辨识需要激励轨迹,可能磨损设备。域随机化范围太宽,策略会保守;太窄,迁移失败。残差学习依赖真实数据覆盖,遇到新物体又得补。
更根本的约束是:真实世界的长尾没有边界。仿真可以生成百万场景,但生成器本身包含人类假设。没被假设到的物理现象,仿真里也不会出现。于是具身智能的评测,不能只看仿真成功率。要看在未见物体、光照突变、人为扰动、传感器故障下的退化曲线。
 具身智能机械臂仿真训练与真实迁移对比场景
数据路线也在分化。一类用视频预训练世界模型,让模型学会“接下来会发生什么”。一类用遥操作收集动作轨迹,直接学策略。前者规模大,但动作标签弱;后者动作准,但场景窄。混合方案常见:互联网视频学表征,仿真学技能,真机做微调。麻烦在于接口。表征、技能、控制频率不一致,拼接处容易出问题。
任务闭环:长程错误累积比单步精度更致命
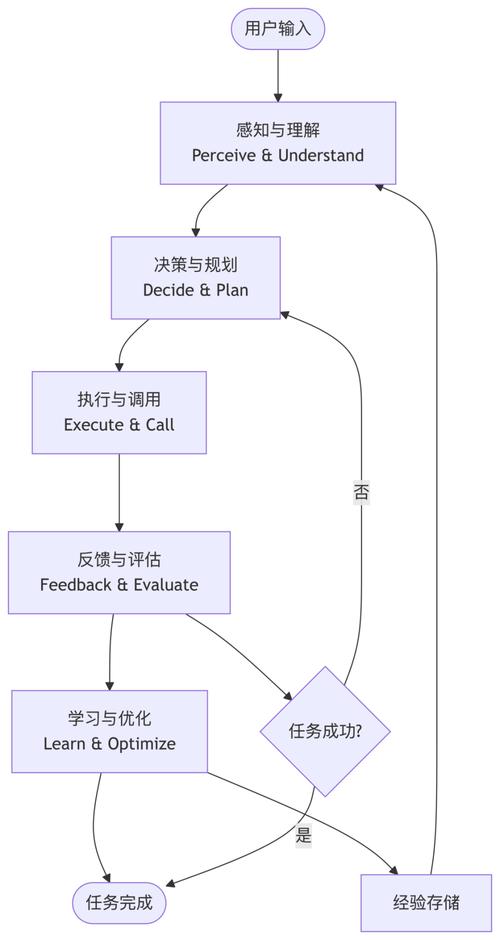 任务闭环:长程错误累积比单步精度更致命
单步抓取成功了,不代表任务完成。泡咖啡要开柜、取杯、放胶囊、按键、端杯。任何一步偏两厘米,后面全乱。长程任务的难点是错误累积和状态不可逆。杯子掉了可以捡,牛奶洒了不能撤回。
大模型适合做任务分解,把“整理桌面”拆成子目标。但它输出的计划是符号序列,低层执行需要连续控制。中间需要接口层:把子目标转成代价函数、约束或技能原语。这个接口层常被低估。它要处理不可行子目标,比如“把书放进抽屉”但抽屉关着。也要处理执行失败,比如抓空了。没有恢复策略,系统会卡死。
恢复策略从哪来?一部分靠演示数据,一部分靠在线试探。在线试探有安全风险。机械臂在人类附近乱动,不可接受。所以实际部署常用分层:高层规划放宽时间尺度,低层控制收紧安全包络。包络可以是关节力矩限制、工作空间围栏、碰撞检测。但包络太紧,任务做不成;太松,危险。这个权衡没有通用解。
评估指标也要改。单步成功率、抓取精度不够。要看任务完成率、干预次数、恢复时间、损伤事件。还要看分布外扰动。比如有人突然把杯子挪走,系统能否重规划?光照从窗边变成逆光,视觉模块是否置信度骤降?这些测试比刷 benchmark 更能暴露问题。虽然 benchmark 仍有用,但它只是筛子,不是终点。
边界、风险与可能路径
 边界、风险与可能路径
具身智能的应用边界由三件事决定:环境结构化程度、容错空间、人工干预成本。仓储分拣相对成熟,因为货架、光照、物体类别可控。家庭场景难,因为杂物多、人走动、任务开放。医疗康复更敏感,涉及接触人体,监管和伦理门槛高。危险环境如核电站巡检、灾后搜救,需求强,但通信和能源受限,机器人要自主决策,风险也高。
风险不只是安全。数据偏差会让机器人对某些肤色、衣物、口音识别更差。物理伤害事件的责任归属复杂:算法供应商、整机厂、部署方、操作者,谁承担?隐私方面,家庭机器人持续采集音视频,数据存哪、用多久、能否被远程调用,都是部署前要回答的问题。
趋势上,硬件成本在降,开源控制栈在成熟,边缘算力变强。这会让更多实验室做真机实验。但我不认为短期会出现通用家庭机器人。更可能的路径是受限场景加人机协同加持续学习。机器人先做它擅长的,比如搬运、巡检、消毒。人类处理长尾。每次干预变成新数据,系统慢慢扩展能力边界。
话说回来,这个路径不性感。它没有 demo 视频里那种流畅。但它可能更接近工程现实。具身智能的合拢,不靠一个模型突然开悟,而靠身体、数据、控制、安全约束之间反复对齐。杯子掉了,捡起来,调参数,再试。第四次也许成了。第五次换了个杯子,又掉了。这就是现场。