群体智能技术:从蚁群启发到工程系统的几道坎
群体智能技术这个词本身就带着歧义。有人用它指蚁群、粒子群那一套仿生优化算法,有人用它指分布式多智能体协同系统,还有人干脆把它跟“人多力量大”划等号——说实话,最后那种理解已经跟技术没什么关系了。
我真正想聊的,是它从数学直觉落地到工程系统中间那些绕不开的结构性矛盾。
涌现不是免费的午餐
群体智能技术的核心叙事很简洁:个体遵循有限规则,通过局部交互,整体呈现出无法还原到单一个体的宏观秩序。Vicsek 在1995年提出的自驱动粒子模型是个经典例证——每个粒子只看邻居的平均朝向,加上一点噪声,整个系统就能从无序自发走到有序。
规则确实简单。
但“规则简单”和“系统可控”是两码事。那个噪声参数稍微调大一点,有序态就崩了;邻居半径的选取直接决定系统能否发生相变。这种对参数的高度敏感性,在论文里是漂亮的分岔图,到了工程现场就是参数整定的噩梦。
更关键的是,涌现行为的分析工具远远落后于生成能力。你可以跑仿真跑出一百万帧漂亮的集群轨迹,但很难说清楚系统为什么在这个参数下稳定、在那个参数下震荡。稳定性证明大多依赖简化假设——各向同性、无限大粒子数、完美通信。现实里一条都不成立。
 群体智能 Vicsek模型粒子方向对齐仿真图
从仿真到物理世界的那段路
实验室里跑通的集群控制策略,搬到真实平台上经常直接失效。原因不复杂——仿真环境里的智能体是理想化的点,真实无人机有质量、有延迟、有电池衰减。
通信是突出的瓶颈。群体智能依赖个体间信息交换,但物理信道带宽有限、时延非零、丢包是常态。当集群规模从十架扩到一百架,通信拓扑的复杂度不是线性增长,而是组合式膨胀。更麻烦的是,扩大规模后,全局共识的收敛速率可能降到不可接受的地步——这是分布式平均一致性问题的固有性质,跟算法设计关系不大。
鲁棒性的问题同样棘手。群体智能的卖点之一是去中心化,单个个体失效不影响整体。这话在个体冗余充足时成立。但如果关键位置——比如负责信息桥接的那些节点——出现连续失效,系统可能快速退化成孤立的子群。去中心化不等于免疫失效,它只是把失效模式从“全崩”变成了“局部瓦解”,后者更难诊断,也更难提前干预。
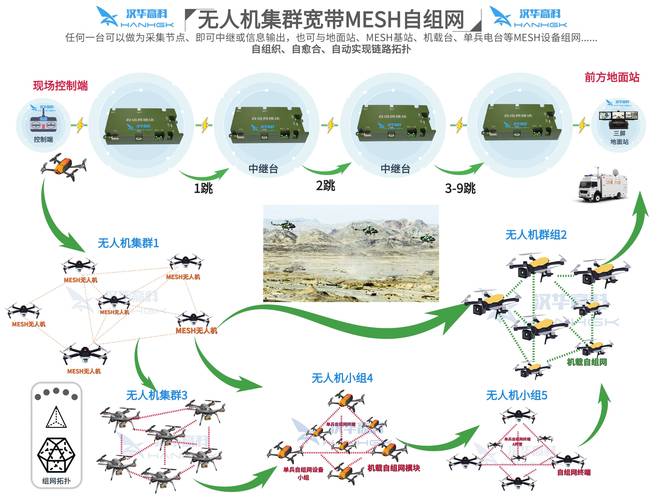 无人机编队飞行通信拓扑结构实拍图
规模化到底带来了什么
 规模化到底带来了什么
有一种隐含假设:更多个体意味着更强的智能。这个等式不总成立。
规模上去之后,系统会撞上三面墙。第一面是信息瓶颈——每个个体能处理的信息量和能维持的有效连接数都有上限,超过之后新增个体带来的边际贡献迅速归零。第二面是协调开销——达成共识所需的通信轮次和计算资源随规模增长,最终吃掉个体募集带来的收益。第三面是可解释性退化——小规模系统还能做行为溯源,百万级智能体的宏观行为几乎无法归因,这对安全攸关的场景是硬伤。
这不是说大规模集群没有价值。而是说,规模的有效区间取决于任务结构、通信条件和容错要求,不存在通用的最优点。有人鼓吹“越多越好”的时候,通常忽略了任务本身的约束。
下一个锚点在哪里
近两年有个值得关注的方向:把大语言模型作为群体的协调层。个体不再依赖预设的局部规则,而是由语言模型根据上下文动态生成协作策略。这在概念上打破了传统群体智能“规则固定、参数微调”的框架。
但风险也随之转移。语言模型的推理不确定性和幻觉问题,会给群体行为引入一类全新的不可预测性——你不会再遇到参数分岔导致系统崩溃,但可能会遇到语义漂移导致集群行为缓慢偏离任务目标。这种漂移更隐蔽,也更难用传统控制论工具检测。
 大语言模型驱动多智能体协作架构图
群体智能技术的真正成熟,大概不在于能控制多少个个体,而在于我们能不能对系统行为的边界做出可靠判断。知道它在什么条件下稳定、什么条件下失控、失控后以何种方式退化——这些问题的工程价值,远高于再刷一个集群规模的数字。