自主系统研发:别急着堆模型,先把那根线接对
去年冬天我在亦庄蹲了快一个月。看一家做无人配送的团队调车。零下十度,几个人围着车顶那台激光雷达转来转去——不是为了调算法。是线束接触不良。
就这么点事,耽误了四天。四天里所有传感器数据都在丢帧,可日志里显示一切正常。这就是自主系统研发最真实的那一面:你不缺聪明脑袋,你缺的是一个能把物理世界和代码对上号的工程体系。
先别谈大模型,先看看你的时钟对不对
我见过太多团队栽在同一个坑里。
摄像头、激光雷达、毫米波、IMU,四个传感器,四个时钟源。相机是硬件触发还是软触发?雷达的时间戳来自PTP还是GPS?如果这几路数据在融合前没有统一到同一个时间基准,你后面做的一切感知都是错的。多传感器的时间同步误差超过10毫秒,高速场景下的融合结果基本就废了。
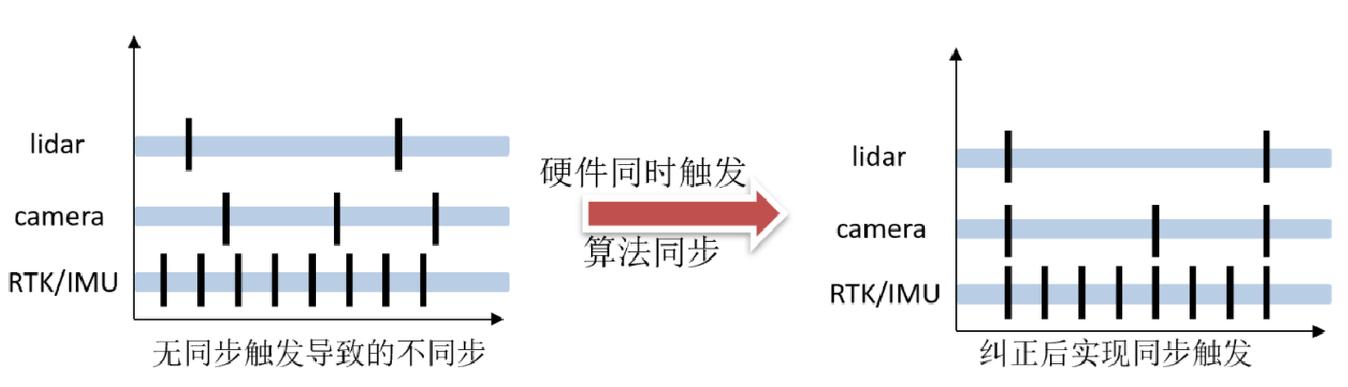 自动驾驶多传感器时间同步PTP硬件触发时序图
这个问题很土,一点都不性感。但它决定了你的系统能不能跑起来。而且极难排查——随机丢帧,偶发,复现困难,测试同学会疯。
不过话说回来,这类“脏活”恰恰是自主系统和其他软件研发最大的分野。你的程序运行在一个不可控、不可重放、充满噪声的物理世界里。它会下雨。会有人突然横穿。会有小孩蹲在车后面。代码里写不出来这些。
仿真跑一万遍,不如真车跑一趟——但真车跑一趟烧钱
 仿真跑一万遍,不如真车跑一趟——但真车跑一趟烧钱
数据闭环这四个字,行业里喊了五六年了。真正做扎实的没几家。
什么叫扎实?我理解的顺序是这样的:车端发现问题场景,自动触发数据回传,云端标注和场景重建,仿真里复现,改算法,回归测试,OTA推回车上。这条链路,任何一环卡住,你的迭代速度就掉一个数量级。
很多团队卡在第一步。车端根本没能力判断“我现在遇到的是个有意思的场景”。全靠人工看视频,一天看八小时,眼睛废了,有效数据不到千分之一。
所以现在有点追求的团队都在车端做轻量级的场景挖掘。用小的模型筛,或者用规则筛异常——突然的急刹、频繁的横向修正、感知结果的跳变。这些信号背后往往藏着真问题。
端到端上车,老架构正在被拆
2023年之后,这个领域最大的变量就是大模型。
传统的感知、预测、规划、控制,四段式流水线,中间靠人工设计的接口传递。现在有人在干一件狠事:把摄像头和雷达的原始特征直接喂进一个大模型,让它输出轨迹。一段式端到端,中间没有人类定义的结构化输出。
效果确实惊艳。拟人化程度高,处理复杂交互时不像以前那样“机械”。但问题也来得快。
你怎么调试?出了事故怎么归因?模型说“我要左转”,你问它为什么,它说不出来。这在消费电子里可以接受,在车上不行。
所以行业现在的实际做法,多数是两段式或者带兜底的混合架构。大模型负责生成候选轨迹,后面挂一个基于规则的验证器。规则那部分很老,很笨,但它能在模型发疯的时候把车刹住。
 自动驾驶端到端大模型感知规划一体化网络架构示意图
还有算力。车规级芯片的算力增长远赶不上模型膨胀的速度。你在大模型上跑得爽,功耗和散热就跟上来,成本也涨。一台无人配送车卖十几万,你不可能给它塞个A100。
安全这件事,不能靠“我们测了很多公里”
功能安全那套标准,ISO 26262,SOTIF,21448……说实话,最开始我也觉得是走流程。后来跟一个做底盘冗余的工程师聊,他给我讲了个例子,我才服气。
假设你的主控芯片因为宇宙射线翻了个位——概率极低,但车跑一百万台,跑十年,它就会发生。这时候备用通道能不能在几十毫秒内接管?刹车、转向、供电,每一路是不是都有独立冗余?
他说,这事不能靠统计。你得靠设计。
自主系统研发里最反直觉的一点就在这:你要为那些你没见过、也测不出来的场景做架构准备。统计意义上的“安全”,在长尾面前一文不值。
团队怎么组,比用什么技术更重要
最后说点人的事。
我见过最糟糕的结构,是算法团队和工程团队分成两个平行世界。算法的人在离线数据集上刷指标,刷得飞起。工程的人在现场跟硬件死磕,天天骂娘。两边开会互相听不懂。
好的团队不是这样。好的团队里,写感知的人会自己去标定间待两天,看标定板怎么摆。做控制的人会去看CAN报文。没有人觉得“这不是我的活”。
这个行业招人一直很难,因为你需要的是复合型的人——懂一点硬件,懂一点数学,还得有一点在泥地里滚过的耐心。这种人不多。但一旦凑齐五六个人,推进速度会快得吓人。
至于全栈自研还是买供应商方案?没有标准答案。我的粗暴分法是:凡是和你的核心体验强相关、且市面上买不到满意的东西,自己搞。其余的,能买就买,别死要面子。
毕竟最后用户只关心车能不能稳稳把你送到。没人在意那根线是你自己焊的还是别人焊的。