场景构建方法:科研场景不是搭乐高,翻车往往在细节里
前几天跟中科院做虚拟现实实验的哥们儿吃饭。他猛灌一口可乐,说:'花了三个月搭的场景,被试进来第一句话就是——太假了。数据全废。' 我问他,你场景构建方法怎么定的?他愣住。说实话,很多科研团队栽跟头,就栽在这个词上。
场景构建方法,听起来像美术组的活儿。其实差得远。它是一套把现实世界或假设世界抽象成可计算、可复现、可干预的结构化流程。做科研,尤其如此。你不能只求看着像,你得让变量可控,让因果可测。
一、别把场景构建方法当成美术活
我见过太多项目,场景做得跟电影一样。光影、材质、粒子,全拉满。结果呢?实验跑起来,连个随机种子的控制都没有。重复一次,结果全变。这叫什么?这叫烧钱做demo。
真正的场景构建方法,第一步是定义实体、关系、事件和约束。拿自动驾驶举例。你要构建一个'前车突然 cut in'的场景。不是放一辆车,让它动起来。你得定义:自车速度、前车速度、相对距离、切入角度、触发时刻、路面摩擦系数、传感器噪声模型。少一个,场景就不成立。对吧?
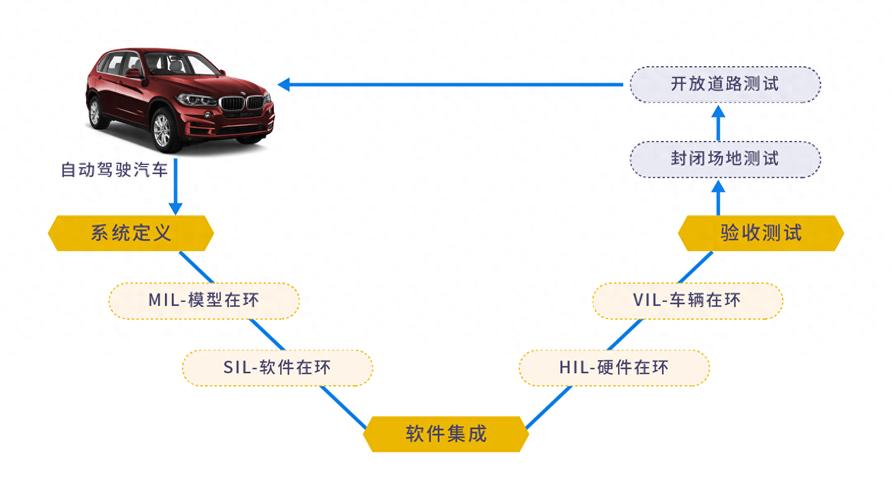 自动驾驶仿真测试场景构建方法流程图
你看,流程图里那些框,不是摆设。它们是场景构建方法的骨架。少了任何一环,你的实验结论就可能站不住脚。
二、科研场景的隐形杀手:保真度与可控性的拔河
现在行业里特别流行数字孪生。2024年一堆团队用NeRF、3D高斯泼溅去重建场景。视觉效果确实震撼。我一个做机器人的朋友,扫了一整栋楼,点云稠密到显卡冒烟。然后呢?他要在场景里加一个'门突然打开'的事件,发现根本没法参数化。重建出来的东西,是一坨死的数据。
所以这里有个反直觉的结论:科研场景里,可控性比保真度更优先。你宁可要一个低保真但参数全开的场景,也不要一个照片级但改不动一草一木的场景。心理学实验尤其明显。你调一下虚拟房间的色温,被试的情绪反应可能就变了。你如果改不了色温,这实验就废了。
 心理学虚拟现实实验场景构建示意图
不过话说回来,保真度也不是完全不要。关键是分阶段。早期探索,低保真、高可控。验证阶段,再逐步加保真度。别一上来就追求终极画面。
三、从手工到流水线:场景构建方法的工业化尝试
以前做场景,靠人肉。一个团队吭哧吭哧搭三个月。现在不同了。场景描述语言越来越成熟,比如 OpenSCENARIO、USD、场景图。你可以把场景写成代码。参数化。随机化。域随机化。
参数化场景构建方法,能让一个基础场景裂变成一千个变体。 这对机器学习训练太重要了。机器人抓取。你不可能手工摆一万种杯子位置。你得让算法自己生成。然后筛选。不过我得吐槽一句:工具再牛,如果领域知识没进去,也是垃圾进垃圾出。你参数范围设错了,生成的全是无效场景。白搭。
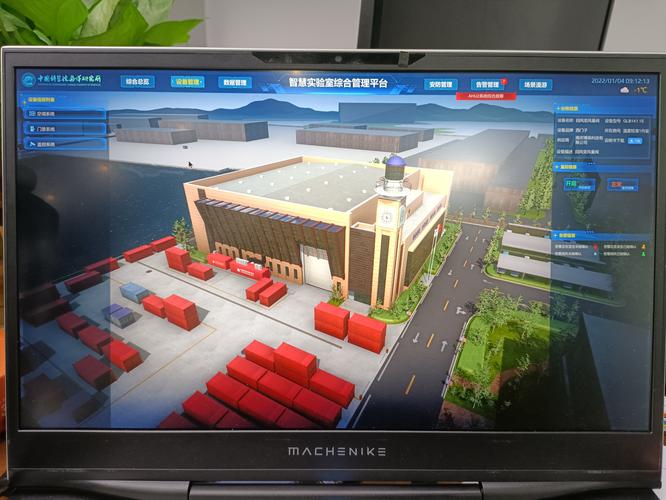 数字孪生实验室场景构建界面截图
最近有个趋势,把大模型接进场景构建流程。用自然语言描述场景,自动生成场景图。听着很酷。但我试过。它容易编。它会把'行人突然横穿'理解成'行人慢慢走'。所以人工校验环节,目前还省不掉。
四、怎么判断你的场景构建方法靠不靠谱?
别信那些花里胡哨的指标。问三个问题就行。
第一,换个人,能不能复现你的场景? 如果只有你能搭出来,说明方法没沉淀。第二,能不能做参数扫描? 改一个变量,其他不变,跑一百次。如果做不到,你的场景就是铁板一块。第三,能不能迁移到相邻任务? 比如从城市道路迁移到高速公路。迁移不了,说明抽象层级太低。
说实话,场景构建方法没有银弹。它是一场跟细节的持久战。你偷懒的地方,实验数据早晚会报复你。所以,别急着开引擎。先拿张纸,把实体、关系、事件、约束列清楚。这一步,比什么都值钱。