边缘处的计算:嵌入式系统设计中的约束、权衡与失效边界
某款工业网关的固件在实验室连续跑了一个月没出问题,现场部署到第三周开始随机重启。日志里什么都没有。确切地说,日志还没来得及写,看门狗先动了手。
这种事在嵌入式圈子里太常见了。你以为是软件bug,其实是一条走线在特定温湿度下改变了阻抗;你以为是内存泄漏,其实是DMA和目标缓冲区争抢同一块SRAM。嵌入式系统设计麻烦就麻烦在这儿:栈太深,很多人只看得到浮在表面的那层。
资源约束不是背景条件,而是设计起点
写桌面程序的人很少需要关心一个int占几个字节。嵌入式工程师必须关心。一颗Cortex-M0+内核的单片机,SRAM可能只有8KB,Flash 64KB,主频拉到48MHz到顶。这些数字意味着什么?
意味着你不能随手#include一个标准库函数就完事。printf在某些工具链下会吃掉好几KB的Flash,如果开了浮点格式化,占用还会往上走。意味着一个递归下降的解析器可能直接把栈打穿,而栈溢出在裸机环境下不会给你任何提示,它只是安静地改写相邻变量,然后在某个不相干的时刻引发一个不相干的故障。
 ARM Cortex-M单片机存储器映射与栈堆布局示意图
所以嵌入式系统设计的第一课不是“怎么写”,是“怎么不够”。资源约束决定了架构的形态。你在PC上可以做一个分层清晰的软件栈,每层都有完整的错误处理和日志,在MCU上这套做法可能直接把自己压死。反过来,嵌入式领域很多看起来“脏”的做法——全局变量、宏展开、手写状态机——恰恰是资源约束下的合理选择。不好看,但它们活下来了。
这不是说写得烂就对了。是说评价标准变了。可维护性和资源占用之间的那条线,得自己划。
实时性看的是抖动,不是平均值
“这个中断响应大概需要5微秒。”如果一个工程师这么跟你说,你得追问一句:最坏情况呢?
平均值在实时系统里几乎没有意义。一个每10毫秒触发一次的控制任务,如果每次执行时间在2毫秒上下浮动,那没问题;但如果99%的情况是1毫秒,剩下1%是15毫秒——那就完了。控制系统不会因为你的平均表现给你面子。
 实时系统任务响应时间抖动与最坏执行时间分析图
这是嵌入式系统设计里一个被低估的维度。WCET分析至今仍然是个硬骨头,尤其在带Cache、带流水线、带分支预测的现代处理器上。你写了一段循环,编译器展开之后指令条数变了;你访问了一个数组,Cache命中与否导致执行时间差出十倍。静态分析工具能给出上界,但那个上界往往保守到没法用。
实践中常见的做法是留余量。设计师凭经验给关键路径留出三成、五成甚至一倍的余量,然后靠压力测试去验证。这方法不优雅,但它承认了一个事实:在复杂硬件上精确预测时序,本身就接近一件不可完成的任务。
越往上走,这个问题越突出。RTOS的任务调度引入了优先级反转、调度延迟、上下文切换开销。这些东西在文档里都有数字,但那些数字是在特定条件下测出来的。你的条件不一样,数字就不一样。
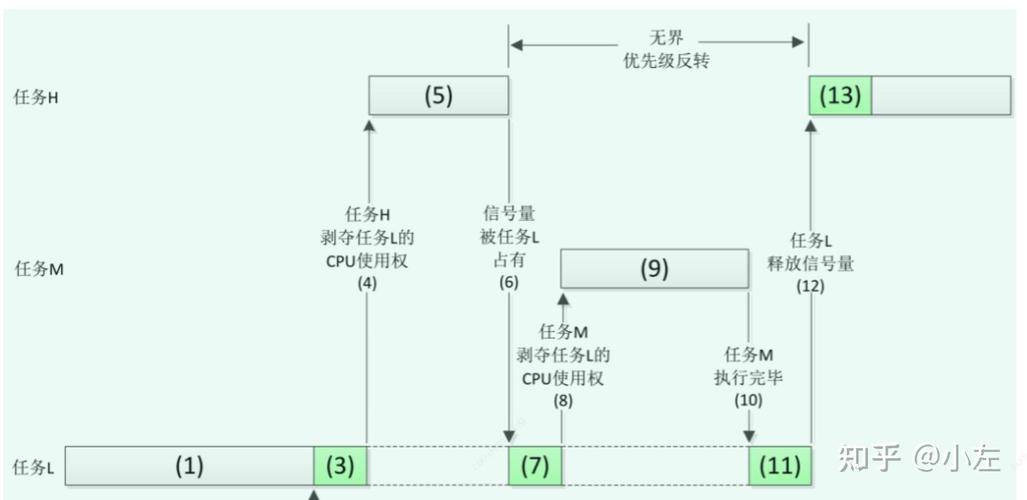 嵌入式RTOS任务优先级反转场景示意图
抽象层的账单,总得有人付
HAL库、驱动框架、中间件——这些东西让嵌入式开发门槛降了不少。一个没接触过寄存器的应届生,调几个API也能把GPIO点起来。这是好事。
但抽象有代价。代价往往不在开发阶段显现,在调试阶段显现。
举个例子。你用某厂商的HAL库配了一个定时器,跑起来一切正常。某天发现这个定时器在系统进入低功耗模式之后行为不对。你翻HAL文档,文档说“支持低功耗模式”。你翻数据手册,发现这个定时器在Stop模式下时钟源被切断了,而HAL库的低功耗配置函数没有重新路由时钟源——或者说,它路由了,但和你的应用场景不匹配。
这时候你只有两个选择:绕过HAL直接操作寄存器,或者接受这个限制改设计。两条路都不轻松。前者意味着你要理解寄存器层面的细节,后者意味着产品规格要缩水。
这就是抽象层的账单。开发时免了你的费,调试时加倍收回来。
不过话说回来,不能因此就倒向另一个极端,全都手撸寄存器。寄存器版本的可移植性差到令人发指,换一颗芯片几乎等于重写。对于产品迭代快的团队,这个代价往往比调试成本更高。所以真正的选择不是“抽象还是不抽象”,是“在哪些层次抽象,在哪些层次不抽象”。一个靠谱的判断方法是:把关键路径(中断服务程序、时序敏感的驱动、电源管理逻辑)和长尾逻辑(配置解析、通信协议帧处理、上报逻辑)分开对待。前者往下钻,后者往上抽象。
容错机制自己也会失效
前面提到了看门狗复位。很多团队把看门狗当成兜底方案,代码跑飞了就复位嘛,多大点事。
但看门狗复位本身也会出问题。如果你在Flash写入过程中被复位,会怎样?如果复位发生在通信协议栈状态机的中间态,对端设备会看到一个半截的报文,它怎么处理?如果复位频率高到一定程度,外部系统会不会进入一种反复握手的死循环?
嵌入式系统设计里有个反直觉的地方:容错机制自身需要被容错。看门狗要能被正确喂狗,但喂狗逻辑不能太简单,否则一个挂死的循环也能喂;又不能太复杂,否则正常工况下都可能喂不上。掉电检测、EEPROM磨损均衡、通信超时重传——每一个机制都在引入新的状态,而每一个新状态都是一个潜在的失效点。
更根本的问题是:你设计时假设了哪些东西不会发生?电源永远稳定?晶振精度在标称范围内?外部传感器的I2C总线不会锁死?这些假设在实验室里可能都成立,在现场不一定。嵌入式系统设计的成熟度,很大程度上体现在你对这些假设的显式程度——你知不知道自己在依赖什么。
还没有答案的问题
 还没有答案的问题
RISC-V在嵌入式领域的渗透是肉眼可见的。指令集开放带来的好处不用赘述,但工具链的成熟度、调试体验、软件生态的完整性,和已经深耕多年的架构相比还有差距。这个差距在缩小,缩小到什么程度足够支撑量产,不同团队给出的答案不一样。
边缘AI给嵌入式系统设计带来了一种新的压力。神经网络推理对内存带宽和算力的需求,和传统MCU的定位之间有天然的张力。把模型量化到int8、剪枝、用NPU加速——这些手段都有用,但也都在重新定义“嵌入式”这个词的边界。一颗带NPU的MCU,还算传统意义上的嵌入式系统吗?还是说它已经是另一种东西了?
我还有一个担忧。工具越来越高级,框架越来越完善,新一代工程师对底层的直觉会不会退化?当你知道按一个按钮就能生成初始化代码,你还会去读参考手册里那几十页的寄存器描述吗?这不一定是个问题,每一代人都觉得下一代人基础不牢。但嵌入式系统设计有一个特点:它的故障现场往往在硬件和软件的边界上,而那个边界,恰恰是抽象层最不愿意让你看到的地方。
最后一个判断。嵌入式系统设计的核心能力,长期来看,不是写代码的速度,也不是对某个RTOS的熟练程度。是你能不能在一堆互相冲突的约束之间,找到那个刚好能活的平衡点——然后清楚地知道,你为了这个平衡放弃了什么。