工业机器人应用:车间里那台机器人为什么总在“发呆”?
它不是在摸鱼,是在等一句“可以了”
去年冬天在常州一个做汽车座椅骨架的车间,我蹲在安全围栏外看一台六轴机器人搬工件。动作挺顺,抓件、抬臂、旋转、放料。可每次放完料回原点,它总要顿一下。短则一秒多,长能到三秒。车间主任老周叼着烟说:这机器人是不是老了,反应慢?我让他把 PLC 的监控打开,一看,机器人程序停在 WAIT 指令上,等注塑机开模到位的信号。信号来得晚,它就干等着。跟人没关系,跟机器人本体也没关系。
说实话,工业机器人应用里这种“顿一下”太常见了。你买机器人时销售跟你聊重复定位精度、聊最大速度、聊臂展,这些当然重要。可一到现场,节拍卡住的往往不是机器人跑不快,是它在等别的设备“点头”。就像两个人传菜,一个非要等对方说“我接住了”才松手,其实对方手早伸过来了。机器人不傻,是被逻辑拴住了。
一根信号线,能把节拍拖出三秒
工业机器人干活,本质是一套“动作序列 + 条件判断”。抓取之前要确认物料到位,放料之前要确认夹具打开,进岛之前要确认安全门锁死。这些确认靠什么?靠 I/O 信号。老设备用硬接线,一根线对应一个信号,24V 高电平来了,机器人程序里的 WAIT DI[3]=ON 才往下走。新一点的用现场总线,Profinet、EtherCAT、CC-Link,名字听着唬人,传的还是一件事:那边好了没?
问题就出在这。PLC 扫描周期、信号滤波、安全继电器动作时间、气缸磁性开关响应,一层一层加上去,几百毫秒变一秒,一秒变两三秒。机器人程序里写 WAIT 的时候,工程师往往没细算这些时间。现场调试一忙,能跑通就行,节拍超一点先凑合。结果整条线验收,瓶颈全落在机器人“发呆”上。
 汽车零部件车间工业机器人控制柜与PLC信号交互接线现场图
我见过一个更冤的。一台码垛机器人,垛型程序写得挺漂亮,可每次抓完箱子要等输送线“箱子已到位”的光电信号。光电装的位置偏后,箱子碰到挡停之后还得晃半秒才稳定。机器人就等那半秒。后来把光电往前挪了十公分,加了个延时确认,节拍直接少了一秒二。你说这算机器人应用问题还是传感器安装问题?都算。工业机器人应用从来不是机器人一家的事,它是机器人、末端夹具、外围设备、电气逻辑、安全回路捆在一起的一桌菜。
离线编程再漂亮,现场也得重新“对表”
现在不少厂子上新线,喜欢先做离线编程。电脑里把三维模型一摆,轨迹一画,碰撞一查,仿真跑得顺滑,导出程序直接下到机器人。听起来很香对吧?我泼盆冷水:离线编程解决的是“路径大概怎么走”,解决不了“现场到底差几毫米”。
夹具制造有公差,工件来料有偏差,机器人底座安装水平度也不是理想值。你仿真里机器人抓件的位置,到现场可能偏了两三毫米。焊枪角度差一度,焊缝成型就变样。更别说信号交互,仿真里点一下鼠标“物料到位”,现场是气缸推到位、磁性开关亮、PLC 收到、再发给机器人。这一串在仿真里被一键省略了。
所以我的习惯是,离线程序下进去,先别急着自动跑。手动单步走一遍,把每个 WAIT 条件都盯一下,看看到底等多久。有时候不是等信号,是等一个“假信号”。比如夹具夹紧到位信号,调得太松,工件没夹住它也亮,机器人抓着就跑了,后面撞没撞看运气。这种坑,仿真软件不背锅,是你现场没校。
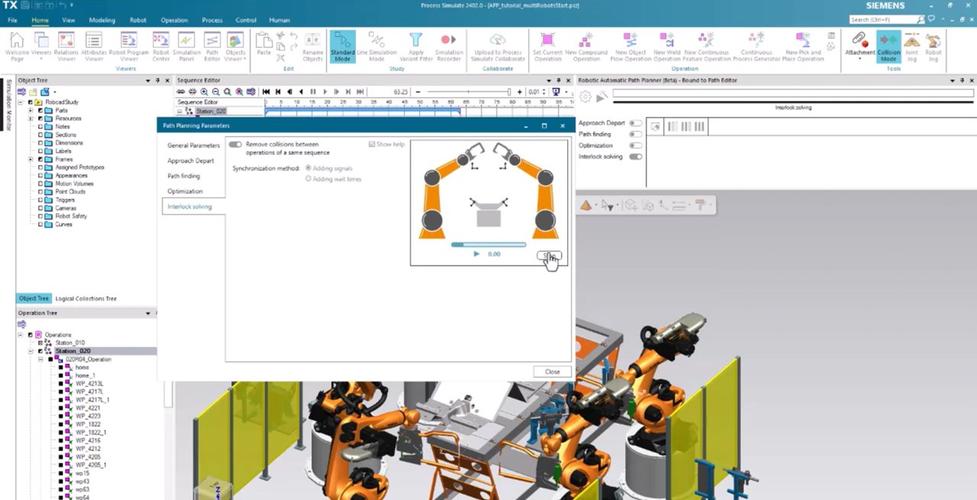 工业机器人离线编程软件仿真工作站轨迹规划界面截图
别把“等待”一棍子打死
说到这你可能想,那把所有 WAIT 都删了,让机器人莽着干不就快了?千万别。有些等待是保命的。安全门锁信号、光栅信号、急停回路,这些等待删掉,节拍是上去了,人也上去了——上医院。我见过有人为了省两秒,把机器人进入干涉区的等待信号短接了,结果和另一台焊机撞在一起,减速机直接报废。省的钱不够修。
合理的做法是分层。安全相关信号,该等就等,一秒都不能省。工艺相关信号,比如夹具确认、物料到位,可以优化触发时机,让信号早一点来,而不是让机器人傻等。设备协调信号,比如上下游设备联机,可以靠 PLC 做预判,机器人还没到抓取点,PLC 就提前把“允许抓取”给出去。这叫用逻辑换时间,不是拿安全换时间。
还有个误区,很多人以为机器人速度倍率调到 100% 就是最快。其实不是。机器人程序里的过渡点、圆滑程度、加速度参数,对节拍影响比倍率大得多。你把一个直角拐弯改成圆弧过渡,可能比加速 10% 还管用。但这些调整得看工况,搬运可以圆滑,焊接起弧收弧就不行。别一刀切。
收个尾,说句掏心窝的
 收个尾,说句掏心窝的
工业机器人应用这件事,外行看热闹,觉得机器人挥胳膊很酷;内行看门道,盯的是信号时序表。一台机器人节拍慢,先别怀疑本体。打开示教器,看程序停在哪一行,再打开 PLC 监控,看那个信号为什么来晚。十有八九,问题不在机器人身上。
当然,我也不是说本体性能不重要。精度不够、刚性不足、臂展选错,这些是硬伤,调程序调不出来。但大多数已经跑起来的产线,痛点真就是那几秒的等待。把等待拆开看,该保的保,该调的调,节拍能挤出来不少。挤不出来也别硬挤,设备有它的边界,人也有。
下次再看见机器人顿在那儿,别骂它懒。它可能正举着胳膊等一个信号,等得比你还急。