智能装备研发的边界:感知冗余陷阱与决策静默成本
去年在南京一家做精密装配的厂子里,我见过一台号称‘全感知’的智能拧紧机器人。身上挂了六个相机、四组力传感器、两个激光雷达。结果呢?产线一开,光是数据融合的延迟就干到了80毫秒。拧一颗M3螺丝,它得先‘思考人生’。工程师苦笑着跟我说:‘这玩意儿,比老师傅还犹豫。’
这不是段子。智能装备研发里,类似的反直觉现象遍地都是。你堆硬件、上算法、扩数据集,指标看着漂亮,一落地就装死。问题往往不在‘智能’本身,而在你没想清楚‘智能’的边界条件。下面聊三个经常被教科书一笔带过的死结。
一、感知堆叠的边际效益:从加法到减法
很多研发团队的第一反应是‘缺信息’。视觉不行,加力觉;力觉不行,加听觉;听觉不行,上激光雷达。对吧?听着挺合理。但实际呢——每多一个传感器,你就多了一条需要标定的链路、一个会漂移的零点、一份要同步的时间戳。六路传感器融合,光时间对齐就能吃掉你三成算力。更别说故障率:单传感器可靠性0.99,六路串联直接掉到0.94。这还没算上交叉干扰。
有个做移动操作机器人的团队跟我吐槽。他们给机械臂末端加了个六维力传感器,本想做精密插孔,结果发现:环境振动、线缆拖拽、甚至旁边风扇的气流,全能耦合进力信号里。后来怎么办?他们反而砍掉了两个视觉传感器,用结构光做粗定位,只保留力觉做精调。硬件成本降了四成,节拍反而快了15%。
这事的反常识在于:感知冗余存在一个‘甜蜜点’,过了那个点,每增加1比特的信息,系统熵增带来的混乱远大于收益。你要做的是先问——哪些信息是决策必须的?哪些只是‘看起来有用’?我的经验是:能用机械结构保证的,别靠算法;能用标定解决的,别靠在线学习。你猜怎么着?有时候把工况限制死,比搞什么自适应鲁棒控制都管用。
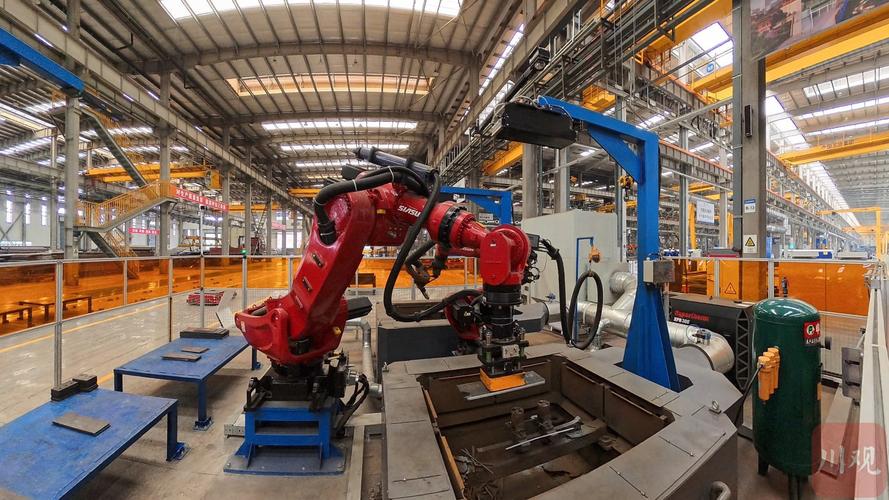 工业机械臂多传感器融合标定现场照片
二、控制算法与机械刚度的暗战:你的PID在振动面前就是个弟弟
说实话,我见过太多论文里的‘先进控制算法’栽在物理世界。一个典型的悲剧:某团队用模型预测控制(MPC)做高速拾放,仿真里丝滑得跟德芙似的,到了真机上,末端抖得像筛糠。为什么?他们把机械臂当成了刚体。可实际呢?谐波减速器有背隙,臂杆有柔性,连基座地脚螺栓都会松。你算出来的控制量,经过这些‘软环节’一滤,相位全乱了。
有个做半导体搬运的工程师跟我分享过一组数据。他们最初用高增益PID追求响应速度,结果末端残余振动幅度达到0.3mm,晶圆直接碎。后来怎么办?降增益、加陷波滤波器、再把结构件壁厚加了两毫米。代价是节拍慢了8%,但碎片率从30%降到0.5%。你看,这不是算法问题,这是机械设计与控制设计的耦合问题。
更隐蔽的坑在于:很多智能装备研发流程里,机械、电气、控制是三个组并行做,最后才集成。机械组按静强度设计,控制组按理想模型调参,等到联调时,双方互相甩锅。我的建议?在方案阶段就把‘机电耦合传递函数’当成交付物之一。比如,测出结构的一阶共振频率,明确告诉控制组:‘你闭环带宽不能超过这个数的三分之一。’这比事后加滤波器便宜得多。
对了,还有那个经典的反例——有人试图用强化学习在线补偿振动。听起来很酷对吧?实际在产线上跑了两周,策略直接崩了。因为振动特性随温度漂移,训练集覆盖不到。后来他们老老实实用离线辨识加固定滤波器。所以啊,别迷信‘端到端智能’。在物理约束明确的场景里,传统控制加结构优化,往往比黑箱学习更可靠。
 谐波减速器背隙测量实验台实拍图
三、决策静默:为什么‘不动作’也需要被设计
 三、决策静默:为什么‘不动作’也需要被设计
这个点很少有人提。智能装备研发里,大家默认关注‘做什么’——抓取、移动、焊接、装配。但‘什么时候不做’才是真正的安全阀。我见过一台视觉引导的上下料机器人,识别置信度低于阈值时,它选择了‘继续执行’。为什么?因为代码里只写了‘取最大值’,没写‘拒绝执行’。结果抓歪了,撞坏了夹具。
所谓决策静默,指的是系统在不确定条件下主动进入安全停留或降级模式的能力。这玩意儿在学术论文里不好发,因为它不‘智能’。但工程上,一个装备的成熟度,恰恰体现在它知道什么时候该‘装死’。
举个例子。某协作机器人在人机共融场景下,碰撞检测的阈值是固定的。但实际中,工人穿厚棉袄和穿短袖,接触刚度不同。固定阈值要么过于敏感(频繁误停),要么过于迟钝(撞疼了才停)。后来他们引入了一个‘静默决策模块’:当连续三次检测到接触力波动但未超过硬限时,主动减速到爬行模式并提示人工确认。这增加了一点交互成本,但避免了产线频繁急停带来的节拍损失。你看,所谓智能,有时候是‘知道自己不知道’。
不过话说回来,决策静默的设计有个反直觉的代价:它会降低系统的‘表面可用率’。你去看很多演示视频,机器人行云流水、从不卡顿,那是因为剪辑掉了所有‘犹豫’的瞬间。真实产线上,一个设计良好的装备,平均每小时会有2-3次短暂的安全停顿。管理者一开始会抱怨,但三个月后他们会感谢你——因为撞坏夹具的维修成本,远高于那点节拍损失。
风险与趋势:智能装备研发的‘冷思考’
 风险与趋势:智能装备研发的‘冷思考’
现在行业里有一种浮躁的风气:不管什么设备,先贴个‘智能’的标签。视觉检测叫智能,自适应叫智能,连加个Wi-Fi模块也叫智能。但真正在产线上活下来的智能装备,往往长得不‘炫酷’。它们有臃肿的机械结构、保守的控制器参数、大量的离线标定数据。说实话,有点‘笨’。
但恰恰是这种‘笨’,换来了可靠性。我的判断是:未来三年,智能装备研发的竞争焦点会从‘算法指标’转向‘工程约束下的鲁棒性设计’。具体来说,有三个趋势值得关注:一是机电耦合建模工具的普及,让机械和控制组能在同一个仿真环境里吵架;二是‘小样本+物理先验’的混合学习框架,别再指望用几百万张图像训一个产线缺陷检测器了,先用物理模型生成合成数据,再用少量真实样本微调;三是安全边界的形式化验证,尤其是人机协作场景,你得证明你的系统在传感器故障、通信延迟、模式切换等组合条件下,不会输出危险动作。
最后说个不好听的。很多智能装备研发项目的失败,不是技术不先进,而是需求没砍干净。甲方说‘我要一个能自动识别、自动抓取、自动分拣、自动包装的智能工作站’。你一听热血沸腾,回去画了个大系统。三个月后硬件装好,发现识别精度受反光影响、抓取受来料姿态影响、包装受袋子粘连影响。每个环节‘90%的准确率’一串联,整机就剩50%。这时候才想起来问:‘哪些工件必须识别?哪些可以机械定位?’——晚了。
所以我的建议很土:先写出‘本装备不处理的情况清单’。写不出来,就别谈智能。这活儿枯燥、不性感,但能让你少掉一半的坑。