被低估的无人机技术研发:藏在飞控里的毛细血管战争
飞控不是凑出来的,是卡脖子的细活
很多人觉得,无人机不就是买个开源飞控,拼个电机摄像头就能卖,犯得着投几千万研发?
说实话,真不是。你飞无人机在城市公园飘着,风和日丽当然没问题,要是去山区做林业巡检,去风电基地做塔筒检测,那乱流说来就来,半秒就能把你吹得失去平衡。
上次我朋友带了某网红品牌的无人机去拍贡嘎主峰,刚飞到悬崖边,一阵侧风过来,飞机直接往下掉,信号都没来得及断就撞山了。说出来你不信,攒了半个月的拍摄素材,跟着机身上的SSD一起滚进冰川缝了,连渣都捡不回来。
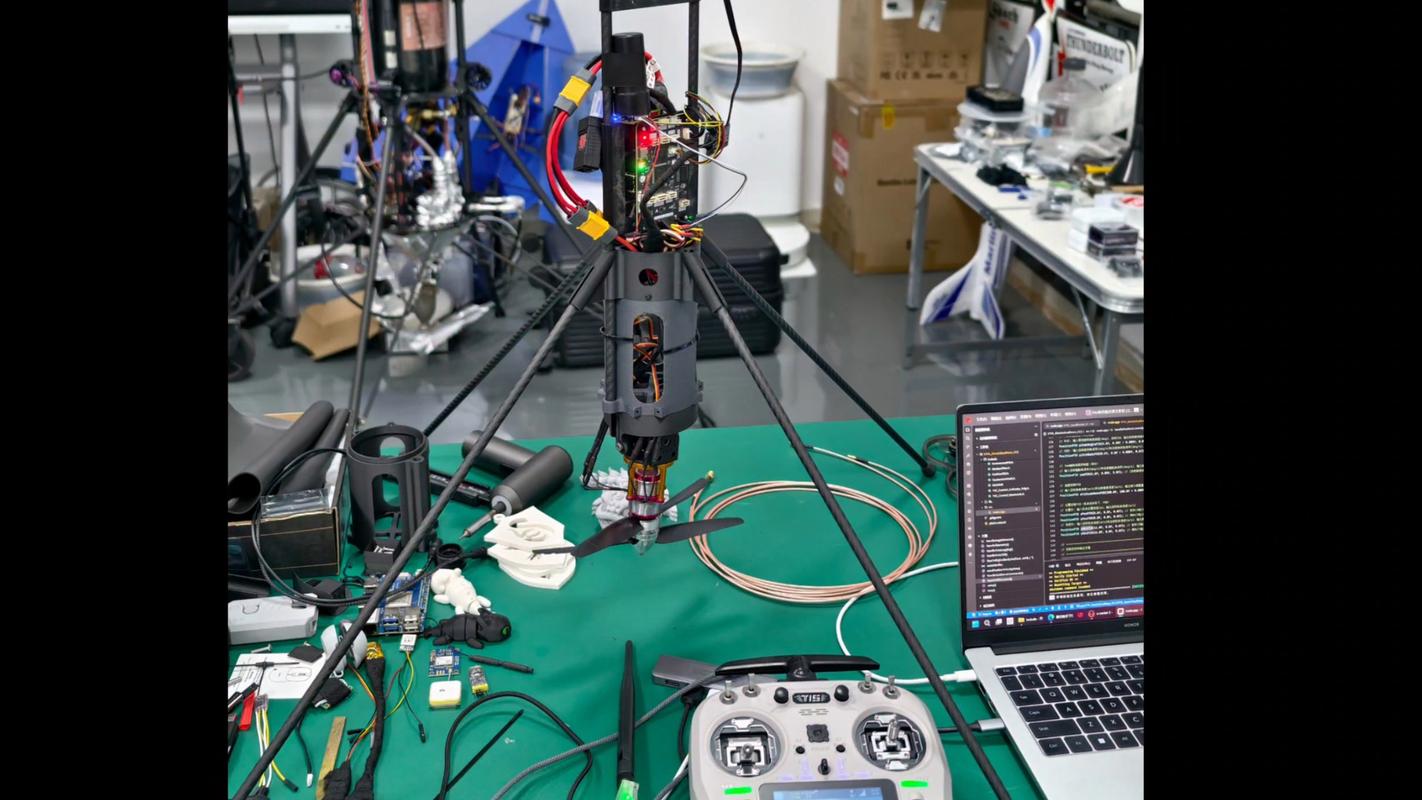 无人机飞控算法高原户外测试现场
这事儿说穿了就是飞控没过关。现在市面上90%的入门级无人机,用的都是PID固定参数飞控,环境一变参数就不对,抗干扰能力差得离谱。而真正花了力气研发的飞控,用的是自适应模型预测控制算法,能每100毫秒刷新一次控制参数,乱流来了直接预判,硬生生把飞机给拉回来。
我在实验室看他们做测试,把无人机放在风洞里,开每秒15米的侧风连续吹半小时,飞机纹丝不动,悬停误差不到5厘米。就这一个参数,研发团队调了整整18个月,改了超过七千版代码,炸了一百二十多架测试机。对吧,哪有什么一蹴而就的黑科技,都是磨出来的。
留空时间不够,不止是电池的锅
做无人机行业应用的,没人不吐槽留空时间。现在主流的消费级多旋翼,最多飞35分钟,行业级的也就撑死一个小时,出去做测绘,一天带十几块电池是常态,爬个山能把人累死。
所有人都在卷锂电池能量密度,从300Wh/kg往400Wh/kg冲,涨一点就要加好多成本。不过话说回来,现在无人机技术研发,早就开始找别的出路了,不是死磕电池。
我上个月看西工大团队发的新成果,大型固定翼无人机编队用尾流攫能技术,跟着前机的尾流滑翔,像信天翁一样借着气流省能量,一趟飞下来能省30%以上的电量,留空时间直接拉长三分之一。这个思路真的绝,不用改电池,光靠气动设计和编队算法就解决问题。
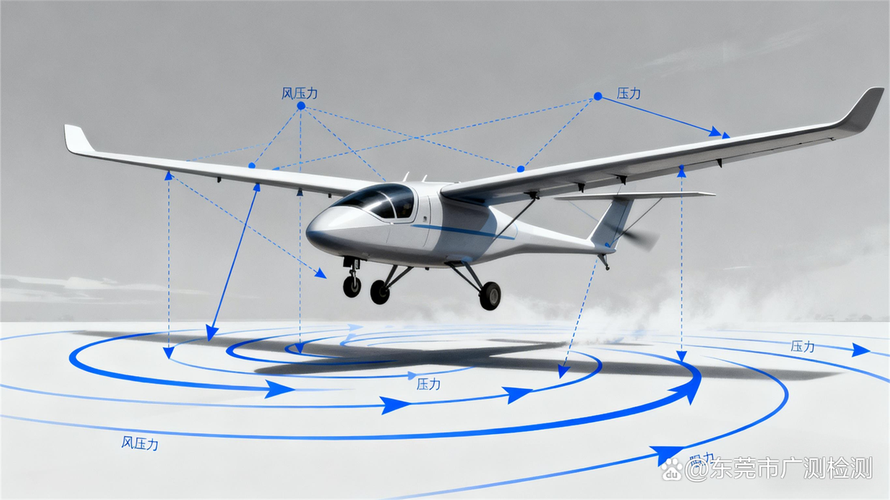 固定翼无人机编队尾流攫能风洞测试
还有微型氢燃料电池的研发,现在已经有国内厂家做出来了,给多旋翼用的,能做到留空8小时,就是现在成本还高,一块电池要几万块,暂时只有电力巡检这种高端场景用得起。再过个三五年,成本降下来,测绘队出去一天不用换电池,想想都爽。
避障已经卷到4D,别再被厂家宣传骗了
 避障已经卷到4D,别再被厂家宣传骗了
现在买无人机,厂家都吹自己360度全向避障,其实好多都是只有前方两个视觉传感器,侧面后面根本看不见,晚上飞或者碰到透明的玻璃,直接就撞上去。
说实话,现在真正的无人机技术研发,避障早就卷到4D了。什么叫4D避障?不是只看到眼前的障碍物,还能预测障碍物接下来往哪动。比如你在城郊飞,突然过来一群鸽子,或者对面飞过来另一架无人机,它能提前两秒算出来对方的轨迹,提前绕开,不是等到撞脸了才躲。
现在主流的方案是把4D毫米波雷达和AI预测算法结合,不管是晚上还是雾天,视觉传感器不好使的时候,雷达照样能测,比纯视觉避障靠谱太多。去年深圳做低空开放试点,一千架无人机同时在中心城区飞,没撞一架,靠的就是每架飞机自带的分布式4D避障,不用后台统一调度,自己就能躲。
未来低空真的放开了,到处都是无人机,没有靠谱的避障根本玩不转。现在很多团队都在把这套方案做小做便宜,再过两年,可能几千块的消费级无人机就能用上全向4D避障,新手飞也不用担心炸机。
没人会把炸机残骸印在产品宣传册上。可无人机技术研发的每一步,都埋在这些没人看的残骸里。改一遍参数,飞一次测试,炸了,捡回来,再改,再飞。
再过几年,低空开放的政策落地,你会看到无人机在城里送快递,在山里巡防火,在风电场修塔筒,这些现在看起来很科幻的场景,其实都是研发团队现在一架一架炸出来的。
挺期待的。