自动化生产线设计:别再被“全自动”忽悠了,真正的门槛在看不见的地方
其实我第一次接触自动化生产线设计,是去参观一家号称“黑灯工厂”的轴承车间。机械臂咔咔地抓取、翻转,AGV小车哼着歌(真的哼歌,他们设了旋律)到处跑。我当时心想,这有什么难的?不就是把机器人排排坐,编好程序让它们别打架吗?
——结果当场就被打脸。
有个关节臂突然“抽风”,把一个半成品扔到了废料筐,旁边的工程师脸都绿了。后来才知道,是因为前道工序的公差波动了0.02毫米,视觉系统没来得及补偿,机械臂就“慌”了。
说实话,搞自动化产线,最怕的就是把机器当成人。人有模糊判断力,机器没有。你让它抓一个固定位置的零件,它从不出错;但一旦来料歪了点、反了点,它就懵了。所以,柔性这两个字,说出来轻巧,实现起来简直要掉层皮。
记得前年看一篇德国弗劳恩霍夫研究所的论文,他们搞了个基于强化学习的机械臂控制策略,让机械臂在抓取未知形状物体时,能自己尝试几次最优路径。实验数据很漂亮,成功率99%。我当时兴奋得不行,觉得终于有救了。
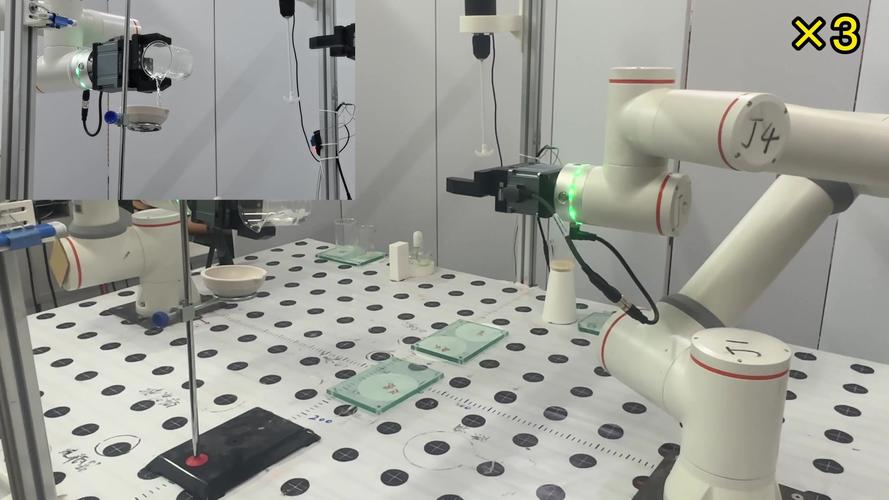 德国弗劳恩霍夫研究所强化学习机械臂实验场景
结果导入我们自己的产线——打螺丝。那个螺丝批头磨损了,扭矩反馈曲线稍微变了变,强化学习模型就认为这是“新环境”,开始重新探索,导致节拍直接掉了30%。车间主任拍着桌子问我:你不是说能自学习吗?怎么越学越慢?
唉。后来我们加了个经验回放缓冲,限制探索幅度,才勉强稳住。所以你看,学术成果落地,中间隔着无数坑。
现在做自动化产线设计,如果不提数字孪生,好像就落伍了。但我们踩过的坑,真是血泪史。
去年帮一家家电厂做热水器内胆焊接线,雄心勃勃要搞实时仿真。先给整条线建了三维模型,连每个气缸的响应延迟都设进去了。结果呢?仿真跑得欢,实际一开动,焊接机器人路径干涉报警就没停过。
为啥?因为数字孪生需要喂数据,而且必须是高质量、实时、高频的数据。可现场那些老式PLC,通讯协议七国八制,有的甚至还是串口,采集周期竟然要500毫秒。等数据传到仿真软件,机器人早就撞到一起了。
后来我们不得不把控制逻辑全部下沉到边缘侧,用时间敏感网络(TSN)重新布线,还加了UWB定位标签给每个移动单元。钱啊!光改通讯架构就多花了预算的20%。老板那眼神…
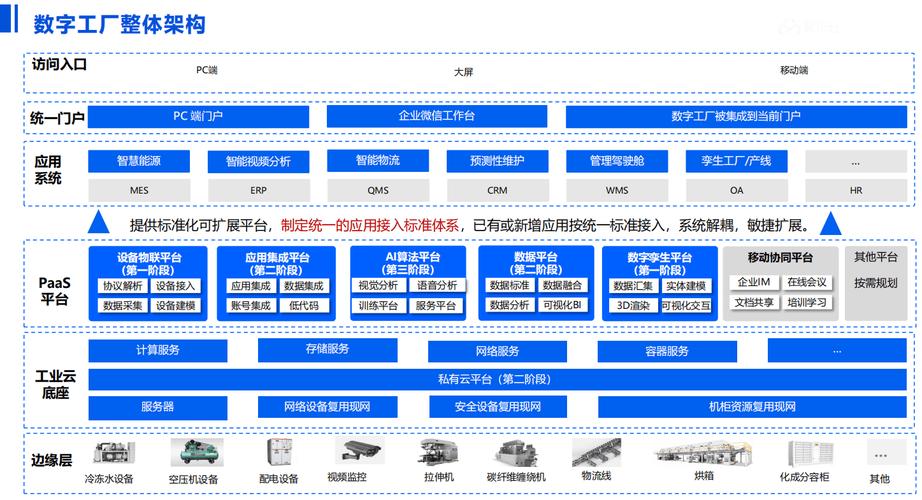 工业数字孪生产线实时仿真与数据采集架构图
不过话说回来,一旦通了,真的很爽。你能在屏幕上看到每个工位的实际节拍、能耗,甚至提前预警某台电机轴承温度异常。那种掌控感,就像玩《模拟城市》开了上帝模式。哦对了,我还真在值班的时候偷偷玩过——把产线加速到110%,结果差点引起托盘堆积,赶紧调回来,吓出一身冷汗。
 别小看人,自动化终归要“以人为本”
我们有时候太专注于技术,忘了人。设计一条全自动产线,最后发现换型时间比老线还长,因为要重新编组、调夹具,操作工根本搞不定,得叫设备商来。操作工只能干瞪眼,久而久之,他们就开始偷偷掰传感器、喷WD-40来掩盖小故障——因为找工程师处理要走流程,耽误他们产量考核。
有个前辈跟我说,好的自动化设计,应该是让操作工能随时介入,就像骑马:缰绳在你手里,马自己会跑,但遇到沟坎你得能拉一把。协作机器人(cobot)就是这个思路,不用围栏,人机共享空间。
最近看到MIT的Julie Shah团队发在《Science Robotics》上的文章,讲“流动式人机协作”——机器人不再固定工位,而是根据任务需求,自行移动到需要辅助的操作员身边,像个小徒弟。读到那里时,我拍着大腿喊妙。这才是方向啊!我们不是要取代人,是给人配个不会累的帮手。
所以现在设计产线,我会刻意留几个“人工干预站”,配上力反馈手柄和AR眼镜,让老师傅的经验也能数字化。嗯,老师傅一开始很抗拒,觉得屏幕碍事,后来发现用AR能透视到管道内部焊渣,态度立马转变,还主动提出要标出哪些焊缝容易出气孔。
自动化生产线设计,终究不是画图、选型、编程那么简单。它是一场关于不确定性、人性、数据的持久战。那种以为买一堆机器人回来就能关灯睡觉的老板,真的,最好先去产线上拧三个月螺丝。不,拧半年。
你可能会问,那前景呢?当然乐观。我只是吐吐槽,实际上每天都在进步。比如最新的触觉传感器,已经能让机器人感受物体的柔软度,抓草莓都不会破。再比如,基于大模型的自动代码生成,正在让PLC编程从手工打造变成一键配置——虽然目前还有各种bug,但趋势摆在那里。
好了,不多说了,我得去盯一下新来的那台AGV,它昨天把自己导航到了食堂门口,不知道是不是被红烧肉的味道吸引了…
——结果当场就被打脸。
有个关节臂突然“抽风”,把一个半成品扔到了废料筐,旁边的工程师脸都绿了。后来才知道,是因为前道工序的公差波动了0.02毫米,视觉系统没来得及补偿,机械臂就“慌”了。
机器不是人,你得先学会跟它“谈恋爱”
说实话,搞自动化产线,最怕的就是把机器当成人。人有模糊判断力,机器没有。你让它抓一个固定位置的零件,它从不出错;但一旦来料歪了点、反了点,它就懵了。所以,柔性这两个字,说出来轻巧,实现起来简直要掉层皮。
记得前年看一篇德国弗劳恩霍夫研究所的论文,他们搞了个基于强化学习的机械臂控制策略,让机械臂在抓取未知形状物体时,能自己尝试几次最优路径。实验数据很漂亮,成功率99%。我当时兴奋得不行,觉得终于有救了。
德国弗劳恩霍夫研究所强化学习机械臂实验场景
结果导入我们自己的产线——打螺丝。那个螺丝批头磨损了,扭矩反馈曲线稍微变了变,强化学习模型就认为这是“新环境”,开始重新探索,导致节拍直接掉了30%。车间主任拍着桌子问我:你不是说能自学习吗?怎么越学越慢?
唉。后来我们加了个经验回放缓冲,限制探索幅度,才勉强稳住。所以你看,学术成果落地,中间隔着无数坑。
数据,又是数据!你以为工业4.0是说着玩的?
现在做自动化产线设计,如果不提数字孪生,好像就落伍了。但我们踩过的坑,真是血泪史。
去年帮一家家电厂做热水器内胆焊接线,雄心勃勃要搞实时仿真。先给整条线建了三维模型,连每个气缸的响应延迟都设进去了。结果呢?仿真跑得欢,实际一开动,焊接机器人路径干涉报警就没停过。
为啥?因为数字孪生需要喂数据,而且必须是高质量、实时、高频的数据。可现场那些老式PLC,通讯协议七国八制,有的甚至还是串口,采集周期竟然要500毫秒。等数据传到仿真软件,机器人早就撞到一起了。
后来我们不得不把控制逻辑全部下沉到边缘侧,用时间敏感网络(TSN)重新布线,还加了UWB定位标签给每个移动单元。钱啊!光改通讯架构就多花了预算的20%。老板那眼神…
工业数字孪生产线实时仿真与数据采集架构图
不过话说回来,一旦通了,真的很爽。你能在屏幕上看到每个工位的实际节拍、能耗,甚至提前预警某台电机轴承温度异常。那种掌控感,就像玩《模拟城市》开了上帝模式。哦对了,我还真在值班的时候偷偷玩过——把产线加速到110%,结果差点引起托盘堆积,赶紧调回来,吓出一身冷汗。
别小看人,自动化终归要“以人为本”
别小看人,自动化终归要“以人为本”
我们有时候太专注于技术,忘了人。设计一条全自动产线,最后发现换型时间比老线还长,因为要重新编组、调夹具,操作工根本搞不定,得叫设备商来。操作工只能干瞪眼,久而久之,他们就开始偷偷掰传感器、喷WD-40来掩盖小故障——因为找工程师处理要走流程,耽误他们产量考核。
有个前辈跟我说,好的自动化设计,应该是让操作工能随时介入,就像骑马:缰绳在你手里,马自己会跑,但遇到沟坎你得能拉一把。协作机器人(cobot)就是这个思路,不用围栏,人机共享空间。
最近看到MIT的Julie Shah团队发在《Science Robotics》上的文章,讲“流动式人机协作”——机器人不再固定工位,而是根据任务需求,自行移动到需要辅助的操作员身边,像个小徒弟。读到那里时,我拍着大腿喊妙。这才是方向啊!我们不是要取代人,是给人配个不会累的帮手。
所以现在设计产线,我会刻意留几个“人工干预站”,配上力反馈手柄和AR眼镜,让老师傅的经验也能数字化。嗯,老师傅一开始很抗拒,觉得屏幕碍事,后来发现用AR能透视到管道内部焊渣,态度立马转变,还主动提出要标出哪些焊缝容易出气孔。
自动化生产线设计,终究不是画图、选型、编程那么简单。它是一场关于不确定性、人性、数据的持久战。那种以为买一堆机器人回来就能关灯睡觉的老板,真的,最好先去产线上拧三个月螺丝。不,拧半年。
你可能会问,那前景呢?当然乐观。我只是吐吐槽,实际上每天都在进步。比如最新的触觉传感器,已经能让机器人感受物体的柔软度,抓草莓都不会破。再比如,基于大模型的自动代码生成,正在让PLC编程从手工打造变成一键配置——虽然目前还有各种bug,但趋势摆在那里。
好了,不多说了,我得去盯一下新来的那台AGV,它昨天把自己导航到了食堂门口,不知道是不是被红烧肉的味道吸引了…