机器人控制技术:别迷信端到端,分层架构和实时性才是真功夫
上周跟一个做协作机器人的哥们儿撸串,他猛灌一口啤酒开始吐槽:“客户非要让机械臂写毛笔字,我们调了三天PID,字写得跟鬼画符似的。”我乐了。这场景太熟悉了。机器人控制技术这潭水,深得很。很多团队一上来就想搞端到端深度学习,结果连基本的轨迹跟踪都抖成筛子。说实话,控制这玩意儿,真不是堆几个大模型就能糊弄过去的。今天不聊虚的,就掰扯掰扯机器人控制技术里那些绕不开的硬骨头。
 工业机械臂关节空间轨迹规划示意图
一、控制架构:分层不是老古董,是保命符
 一、控制架构:分层不是老古董,是保命符
很多刚入行的朋友觉得分层控制土。任务规划、运动规划、关节伺服,一层一层往下传,多慢啊。但恰恰相反。分层架构的核心是把复杂问题拆解,每一层只关心自己的时间尺度。任务层可以几秒钟算一次,运动规划几十毫秒,关节控制一毫秒。你非要把所有东西塞进一个神经网络里,那就等着实时性崩盘吧。 Brooks当年搞的包容架构(Subsumption Architecture)就是反应式控制的经典,现在看依然有道理。不过话说回来,纯反应式没有全局规划,容易卡在局部极小。所以混合架构才是主流——上层用规划器做全局,下层用反应式控制器兜底。 行业里,ROS 2的ros2_control框架就是干这个的,把硬件抽象、控制器管理、实时循环拆得明明白白。MIT的Cheetah四足机器人用的凸MPC加全身控制,本质上也是分层思想:高层规划步态和落脚点,低层做力矩分配。你去看波士顿动力的Atlas,那些后空翻动作背后,没有哪一个是端到端网络直接输出关节力矩的。都是模型-based控制打底。 有人要杠了:特斯拉Optimus不是要搞端到端吗?对,但你看它现在放出来的视频,抓鸡蛋还得小心翼翼。端到端在特定任务上可以,比如抓取位姿估计,但底层伺服环路该实时还得实时。别拿demo当产品。
二、MPC和强化学习:别站队,看场景
MPC(模型预测控制)这两年火得不行。原理不复杂:每个控制周期解一个有限时域的优化问题,把未来N步的代价函数最小化,只执行第一步。优点是能显式处理约束——比如关节限位、力矩上限、避障。ETH的ANYmal四足机器人用MPC做地形适应,在楼梯和碎石地上走得挺稳。但MPC吃模型精度。你的动力学模型要是偏了10%,控制效果就打骨折。 强化学习呢?OpenAI的Dactyl用RL玩魔方,确实惊艳。但那背后是海量的仿真数据加上域随机化,而且抓取任务对绝对精度要求没那么变态。你要是让RL直接控制工业机械臂做焊接,焊缝偏差0.1毫米就废了,它学起来费老劲了。 MPC吃模型精度,RL吃数据量和仿真逼真度。现在很多团队搞混合:用RL学残差或者调MPC的权重。我见过一个做手术机器人的团队,用RL在线调整阻抗参数,MPC负责保底。效果不错。但说实话,sim-to-real那一步还是掉层皮。 补充一句,MPC的求解器常用OSQP、HPIPM,但实时性好的还是acados。
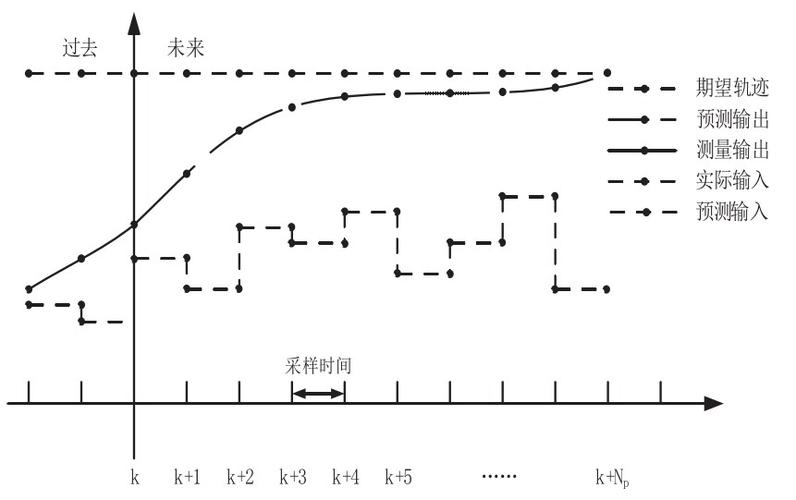 机器人模型预测控制MPC滚动优化原理图
有个坑得提醒:别拿PyTorch直接跑控制环路。见过一个初创公司用Python写MPC,一跑起来GIL锁得死死的,控制频率掉到50Hz,机械臂抖得跟筛糠似的。后来改C++,立马稳了。对吧?工具链选择别任性。
三、实时性:控制环路卡在Python里?等着炸机吧
实时性这事儿,很多做AI出身的朋友不当回事。觉得延迟低就行。错。控制环路的抖动比平均延迟更要命。你平均1毫秒,但偶尔抖到10毫秒,伺服电机就会发出异响,甚至失稳。工业机器人关节伺服通常跑1kHz,也就是1毫秒一个周期。视觉伺服低一些,30到100Hz。所以你的控制代码必须跑在实时操作系统上。Linux加RT-Preempt补丁,或者Xenomai。别用普通Linux桌面版。 EtherCAT总线是现在的主流,分布式时钟同步能到微秒级。但如果你在应用层用ROS 2的默认DDS配置,QoS没调好,消息延迟能飙到几十毫秒。ROS 2的实时性需要专门配置,比如用rclcpp的实时执行器,内存预分配,别在回调里搞动态内存分配。这些都是坑。 科研成果方面,有些团队用FPGA做低层电流环控制,把ARM核解放出来跑规划。Nvidia的Isaac ROS提供硬件加速的感知和控制,但别迷信,该自己写的实时循环还得自己写。 我印象很深,有次去某实验室,他们用树莓派跑机械臂控制,抓取成功率不到60%。换了台带实时内核的工控机,直接上95%。硬件不是万能的,但没有实时硬件是万万不能的。 对了,有些团队用ROS 2的ros2_control配合IgH EtherCAT Master,配置起来能折腾一周。但值得。
 机器人EtherCAT实时控制总线拓扑图
四、sim-to-real:仿真里猛如虎,现实里二百五
 四、sim-to-real:仿真里猛如虎,现实里二百五
这大概是机器人控制技术里最让人头秃的部分。你在MuJoCo或者Isaac Sim里把策略训得飞起,一上真机就翻车。为什么?仿真里的摩擦模型太理想,电机响应有延迟,传感器有噪声,还有线缆拖拽、地面不平、温度漂移。 sim-to-real的核心是让仿真里的不确定性覆盖现实。域随机化是标配:随机化质量、摩擦系数、电机增益、甚至观测延迟。但随机化过头,策略会变得过于保守。 Meta和CMU的工作里,用系统辨识加残差学习来缩小差距。先辨识真实系统的关键参数,然后在仿真里加一个学习到的残差模型。行业里,Genesis仿真引擎声称能实时仿真刚体和软体,但实际用下来,接触模型还是得调。 有个做抓取的朋友,仿真里抓各种物体成功率98%,真机上只有70%。后来发现是仿真里的相机没有模拟运动模糊。加上之后,真机掉到85%。再后来做了在线自适应,才拉到92%。你看,每一步都是血泪。 所以下次有人跟你说“我们控制器用了个Transformer”,你先问问他控制频率多少,抖动几个毫秒。对吧?这行当,花架子少来。控制技术是实打实的功夫,得在示波器和伺服驱动器上磨出来。