机器人控制技术:别跟我扯算法,能先稳住不抖吗?
上周去一家汽配厂看他们新上的焊接机器人。调试工程师满头大汗,拿着示教器在那儿改参数。我问咋了?他说:“这破机械臂焊到拐角就抖,PID调了三天,P给大了超调,给小了跟不上,我快疯了。”
你看,这就是机器人控制技术的现实——论文里全是模型预测、强化学习,车间里一个简单的抖动就能把人逼疯。控制技术才是机器人真正的“小脑”,没它,再漂亮的机械结构也只是一堆废铁。不过话说回来,这几年控制领域确实出了不少硬货,有些成果真能救命。
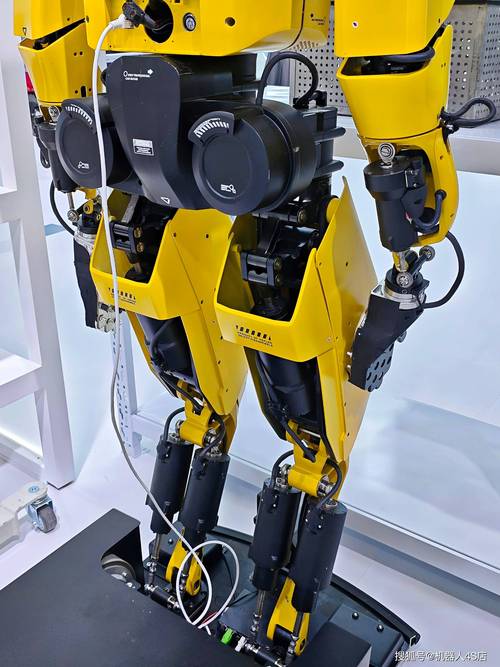 工业机器人关节伺服控制原理实物图
别被PID骗了,那玩意儿真没那么神
很多教科书一上来就吹PID——比例积分微分,万能公式。说实话,我刚开始也信了。直到自己给一个六轴机械臂调轨迹跟踪,才发现这玩意儿有个死穴:它只管当前误差,不管未来。你让它拐个急弯,它非得先冲过头再拽回来,那抖动能把你早饭晃出来。
PID不是不能用。在负载稳定、工况单一的地方,比如码垛机器人,调好了也能跑得挺欢。但一旦涉及变负载、变速度,或者跟人协作,PID就露怯了。你想想,协作机器人端着杯水走过来,PID哪知道前面突然伸出一只手?它只能等撞上了再反应——晚了。
所以学术界早就不满足于PID了。我读博那会儿,组里做计算力矩控制,把机器人动力学模型塞进去,理论上能补偿掉非线性项。听起来很美对吧?实际一跑,模型误差、摩擦、关节柔性全来了,补偿个鬼。不过这两年有个有意思的方向:数据驱动的动力学辨识。用神经网络学残差模型,把那些算不准的摩擦力、间隙统统吃掉。有篇Science Robotics上的工作(2022年,MIT那边)用高斯过程回归在线更新动力学参数,在四足机器人上跑复杂地形,跟踪误差降了40%多。这招比纯PID靠谱多了,但算量也上去了。
吐槽一句:有些论文把PID加个自适应律就吹成“创新”,调参调得跟炼丹似的——真的,我见过一个哥们儿为了发文章,硬生生凑了七个增益参数,结果实物上一跑就发散。何必呢?
 机械臂模型预测控制轨迹跟踪仿真曲线图
模型预测控制?算得准不如算得快
模型预测控制(MPC)这几年在机器人圈火得不行。原理不复杂:每个控制周期解一个有限时域的最优问题,把未来几步的约束都考虑进去。比如机械臂要绕过障碍物,MPC能提前规划出一条不碰的轨迹,PID就只能等撞了再躲。
但问题来了——实时性。一个六轴机械臂的MPC问题,状态维度十几维,约束一堆,用传统QP求解器跑一次要几毫秒到几十毫秒。你控制周期才1毫秒,这怎么玩?所以工业界一直不敢大规模上MPC,除非你愿意降控制频率——那精度又没了。
不过科研界不死心。ETH Zurich的团队搞了个叫“实时迭代”的方法,把上次的解热启动一下,只迭代一两次就输出,虽然不保证最优,但够用。他们在ANYmal四足机器人上跑MPC,控制频率500Hz,爬楼梯稳得一批。还有更狠的:用显式MPC,离线把控制律算成查表,在线只管插值。缺点是维度一高表就爆炸,内存扛不住。
我个人的看法?MPC在腿足机器人和自动驾驶上确实香,但工业机械臂场景里,计算资源往往抠得要命——你见过哪台焊接机器人配个i9处理器?全是低端ARM。所以那些宣称“MPC即插即用”的论文,你让他上产线试试?分分钟教你做人。不过话说回来,随着边缘计算芯片(比如Jetson Orin)降价,未来五年MPC在高端机器人上普及是大概率的事。你们厂要是还在用纯P控制,该换换了。
强化学习落地?先过了安全这道坎
再说强化学习(RL)。每次开会都有人吹“RL end-to-end控制”,从像素直接出关节力矩。听多了我都有点条件反射——想翻白眼。为啥?因为RL在仿真里能跑酷,到实物上分分钟摔给你看。sim-to-real gap就不说了,最关键的是安全性:你训练个策略让机械臂抓杯子,它学会了快速伸过去,但万一抓空了呢?直接怼桌子上,要么撞碎杯子要么烧电机。
不过最近有个进展让我挺惊喜:安全强化学习加控制屏障函数(CBF)。简单说,在RL策略外面套个“安全过滤器”,一旦状态接近危险边界(比如关节速度超限、力矩接近饱和),CBF立刻接管,输出一个最小的修正量。这招在四足机器人上验证过:训练好的RL策略本来会撞墙,加了CBF之后永远保持安全距离。论文发在ICRA 2023上,作者是CMU的那帮人。说实话,这思路不新鲜,但能做到实时(1kHz)且不牺牲太多性能,挺牛的。
但你别高兴太早。CBF需要精确的系统模型——又绕回来了。你要是模型不准,CBF可能误判或者漏判。而且多约束叠加的时候,求解可行域可能为空,这时候就得降级处理。工业界的态度很明确:RL可以辅助,但不能做主控。至少未来三五年,产线上的安全回路还得靠传统控制加硬件限位。
对了,还有个坑:RL训练出来的策略往往“脆”。换个负载、换个地面摩擦系数,性能直接崩。我认识一个做协作机器人的哥们儿,RL训练了三天,抓取成功率95%,结果客户换了个更重的工件,成功率掉到30%。他当时差点把键盘砸了……所以现在流行元学习加在线自适应,让策略快速微调。这方向靠谱,但离产品化还早。
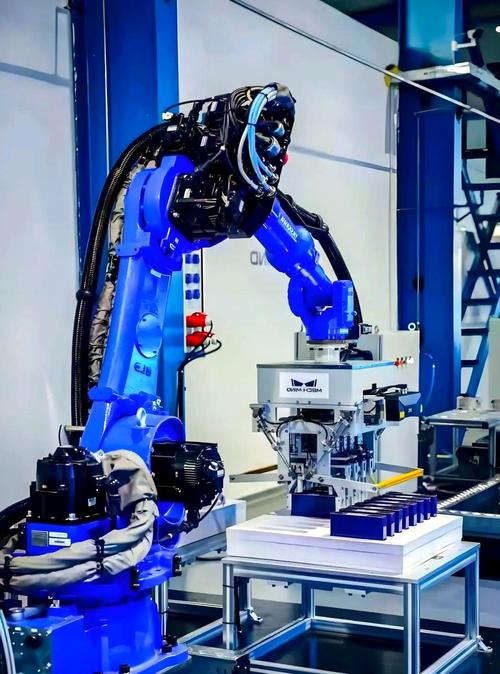 协作机器人阻抗控制人机交互碰撞检测场景图
力控和柔顺:让机器人学会“听话”
前面说的都是位置控制——让机器人到某个点。但很多场景你得控力:打磨、装配、擦玻璃。你让机械臂硬邦邦地往下压,砂轮一接触工件,力瞬间飙到几百牛,工件直接报废。这时候就得靠阻抗控制或者导纳控制。
阻抗控制的思路很巧妙:不直接控制力,而是控制“质量-弹簧-阻尼”模型。机器人末端表现得像一个弹簧,你推它,它按你设定的刚度让开。比如KUKA的LBR iiwa,每个关节都有力矩传感器,能实现真正的柔顺控制。你用手拽它,它跟着走;你松手,它停住。这体验——第一次玩的时候我惊了,跟撸猫似的。
但阻抗控制有个臭名昭著的问题:接触稳定性。刚度设低了,响应慢;设高了,容易振荡。更麻烦的是环境刚度未知——你打磨铸铁件和打磨铝合金件,接触刚度差好几倍,固定参数根本不行。所以在线估计环境刚度、自适应调阻抗,是当前的研究热点。今年ICRA上有篇论文用递归最小二乘在线辨识环境刚度,然后根据Lyapunov稳定性条件动态调阻尼,在打磨任务上把颤振降低了六成。这工作挺扎实,不是灌水。
不过我得泼盆冷水:这些成果大多在实验室里。真到车间,冷却液、铁屑、温度漂移,传感器零点飘得亲妈都不认识。你让一个六维力传感器在80度环境里连续工作三个月试试?精度早飞了。所以工业现场更流行基于关节电流的力估计——便宜、耐操,精度差但够用。你说这是妥协?对,工程就是妥协。
最后说句实在的
机器人控制技术听起来高深,本质上就解决俩问题:别抖,别撞。学术界负责把天花板往上顶,工业界负责把地板踩实。你看到那些眼花缭乱的算法——MPC、RL、自适应——真正能活下来的,一定是能跟传感器噪声、模型误差、算力限制和平共处的。
要是你正在调机器人,PID老调不好,别死磕。试试前馈补偿,或者把摩擦模型加上。要是你写论文,别为了创新而创新,多去车间待两天,看看真实工况有多脏。毕竟,机器人控制技术再牛,最后也得靠螺丝刀和示教器说话。
对了,那个汽配厂的工程师后来给我发消息:他把速度环带宽降了一半,抖动没了——代价是节拍慢了0.3秒。老板骂了他一顿,但好歹焊出来的东西不废了。你看,这就是控制技术的日常。