别再吹具身智能能取代保姆了——我在实验室蹲了3个月摸到的真门道
上个月去苏州找前同事,他在实验室做养老方向的具身智能机器人,本来我还抱着看热闹的心态,以为能看到个端茶递水、哄老人开心的"电子保姆",结果刚推开门就看见机器人站在测试台边,举着个装了半杯温水的纸杯,手腕抖得跟帕金森似的,水顺着杯壁往下淌,滴在它的机械臂外壳上,洇出一小片深色的印子。
旁边几个工程师围着电脑皱着眉,没人说话。
那瞬间我突然觉得,之前网上刷到的那些具身智能吹得天花乱坠的视频,全是滤镜。
别把套了大模型的机器人当具身智能
很多人对具身智能的误解,从根上就错了。
以为把ChatGPT这类大模型装在机器人的"脑子"里,让它能听懂人说的话,能生成动作指令,就叫具身智能。根本不是。
具身智能的核心从来不是模型有多聪明,而是"认知是身体和环境交互磨出来的"。就像你教刚会爬的小孩拿杯子,你站在旁边喊一百遍"轻一点拿,别洒了"没用,他得自己伸手抓,捏重了把杯子捏变形洒了水,捏轻了杯子掉在地上摔碎,撞过几次壁,他的手指才会形成记忆——知道碰到纸质的杯子要用多大的劲,碰到装了热水的杯子要怎么端才不会烫到自己。这个过程是靠身体的感官反馈攒出来的,不是靠别人把规则写进脑子里就会的。
以前我们做工业机器人,说白了就是个按预设坐标动的铁疙瘩。在汽车厂里焊车门,每个动作的位置算到0.1毫米,只要零件的位置偏了1厘米,它直接就焊歪了,根本不会自己调整。但具身智能的逻辑完全反过来——我们不提前写死它要走哪条路、用多大劲,只给它装上能感知环境的"感官":关节上的扭矩传感器能测自己用了多大劲,指尖的触觉传感器能摸出碰到的东西是软是硬,两个带深度的摄像头能看清前面离障碍物还有多远,然后就让它在测试间里"瞎晃"。
摔过。撞过门。把桌上的笔扫到地上。碰翻过三摞打印纸。
就这么磨了两个多月,它才慢慢摸出门道:碰到软的海绵块要收点劲,碰到硬的金属桌角要绕开,拿纸杯的时候指尖的压力到0.8牛就不能再加了,不然杯子会瘪。
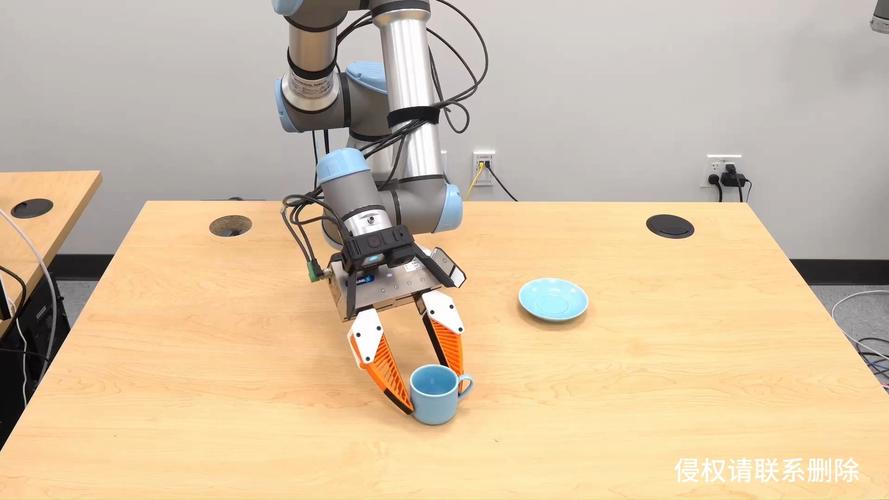 具身智能机器人抓取纸杯力控测试实拍
上次我们故意把它面前的纸杯往旁边挪了两厘米,换做以前的老机器人,肯定会按照原来的坐标抓空,结果它居然跟着调整了手臂的角度,指尖碰到纸杯壁的时候,触觉传感器传回来信号,手指慢慢收拢,居然真的把杯子端起来了,稳稳放到了旁边的托盘上。当时实验室几个人都凑过去盯着屏幕看,那感觉真的像看自家小孩第一次自己站稳了走路。
那些发布会上不会说的训练细节
说实话,最开始接触这个方向的时候,我也觉得这东西是不是靠大模型就能直接跑通了。真扎进实验室才知道,全是笨功夫。
我们现在给机器人做训练,很多人以为是把网上的人类做家务的视频爬下来,喂给模型让它学动作就行。哪有那么简单。
人类的动作是带弹性的,你拿个苹果,你根本不会刻意算"我要用多大的劲,手指要弯多少角度",这都是十几年的生活经验攒出来的肌肉记忆。但机器人的关节是刚性的,它做每一个动作,都要匹配对应的传感器反馈。就拿指尖的触觉来说,我们现在用的传感器,能测到的最小压力是0.01牛——大概就是一片羽毛落在指尖的力度。就这,我们还在觉得灵敏度不够,因为要模拟人指尖的触感,得能分辨出碰到的是真丝布料,还是粗麻布,是温的水杯,还是凉的金属杯。
没有任何捷径。
之前有个做材料的同学来实验室参观,盯着机器人的指尖看了好久,说你们这传感器的灵敏度,比他之前做的假肢传感器还高。
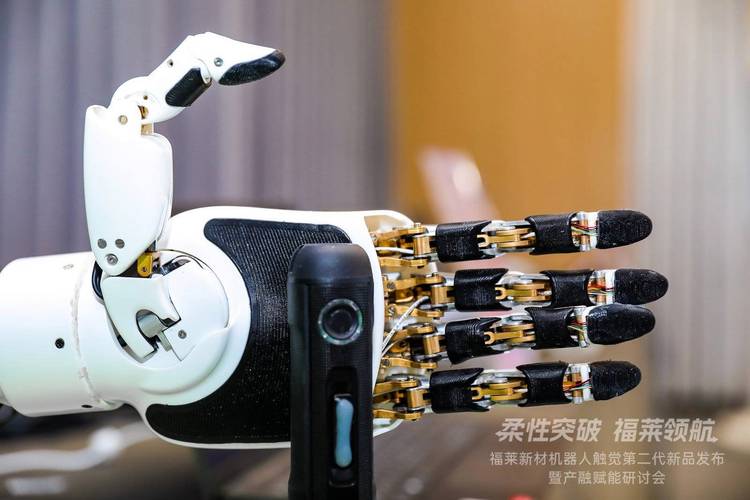 实验室具身智能机器人指尖触觉传感器结构特写
所有你在发布会上看到的丝滑演示,背后都是几十上百次试错剪出来的片段。上次有个同行开新品发布会,放了一段机器人给老人削苹果的视频,光线打足,动作流畅,看得人特别感动。结果我认识的一个在那个公司做测试的工程师偷偷跟我说,那一段视频前后拍了27条,中间削断了11个苹果,洒了半瓶果汁,最后选了最顺的一条剪出来放的。
没人会把机器人在后台把苹果扫到地上、把果汁洒在老人模型衣服上的片段放出来。
别把具身智能的边界吹得太满
现在行业里有个很不好的风气,一提到具身智能,就说以后要取代保姆,取代工厂工人,取代所有需要动手的工作。
真的离得远。
就拿我们现在磨了三个月的抓纸杯的能力来说,能做到端半杯温水不洒,就已经花了几百个小时的训练时间。你让它去给卧床的老人换个尿垫?根本做不到。这个动作要接触到人的皮肤,力度要控制到不会压疼老人,还要实时判断老人的反应——会不会因为痒躲一下,会不会觉得不舒服要调整姿势,这里面的触觉反馈复杂度,比抓个纸杯高一百倍都不止。
有人说那以后进工厂总可以吧?现在能做到的,无非是把以前需要人盯着的分拣工作,做到能识别放歪了的零件,能稳稳抓起来放到传送带上。但要让它像在车间干了十年的老工人那样,能听出机器运转的声音不对,能摸出零件的温度异常,能根据当天的车间温度调整加工的力度,那差的不是一点半点。
更别说那些藏在训练里的意外问题。之前我们做测试的时候,机器人为了够到桌上的矿泉水瓶,居然直接把挡在前面的笔记本电脑扫到了地上——我心疼得差点跳起来。它根本不知道那是个几千块的电脑,它只知道要把挡路的东西推开。还有一次,它学了网上开门的视频,开门的时候直接把搭在门把手上的棉毛巾扯到了地上,甩得满屋子都是水。
你说它错了吗?从它的训练目标来看,它完成了"打开门"的任务。但从人的生活常识来看,它闯了大祸。
这才是现在做具身智能最头疼的地方。我们总想让它学人的动作,但人的常识是在几十年的生活里磨出来的,知道什么东西不能碰,什么东西碰了会闯祸,这些东西不是靠喂几个视频就能教明白的。
前几天在实验室加班,机器人又一次稳稳把半杯温水端到了我面前的托盘上,水一点都没洒。我盯着它机械臂上还留着的上次洒水的印子,突然觉得,我们这代人做具身智能,可能根本等不到那种"全知全能的机器人"出现的那天。
但没关系。
就像当初造汽车的时候,没人一开始就想着要造能跑几百公里的家用车,都是从最开始能稳稳在平路上走不熄火的笨车开始,一点点磨出来的。
不用急着吹,也不用怕它抢了谁的工作。先把端水不洒这件事做扎实了,比什么宏大的概念都强。