自主系统研发:我们离真正的智能还有多远?
做自主系统第三年了,头发少了,bug多了。上周测试无人车,它突然在十字路口停下来对着空气鸣笛——我们查了三天,结论是阳光角度偏了15度,视觉系统误判了阴影。对,就这么简单。而且这种事情你没法写在论文里,对吧?一边崩溃一边还得改代码。
说实话,外界对「自主」这个词误解太深。以为装上激光雷达、跑个深度学习模型就万事大吉了。有一回投资人来参观,非让我们把避障系统关掉,说「这样才能看出真本事」。你猜怎么着?车子缓缓撞上垃圾桶,他还挺兴奋,觉得有数据了。我——算了,不提。
但话说回来,近两年确实有几个突破让人眼前一亮。比如基于神经辐射场的场景重建,以前要靠人工标注的三维地图,现在用消费级相机转一圈,算法能自动生成厘米级精度的环境模型。不过这种技术想实时跑在嵌入式设备上,还是奢望。功耗、计算延迟,哪个不是坑?
感知-规划-控制?说好的闭环呢
教科书的经典架构,一拆开处处是裂痕。感知模块会把塑料袋识别成行人,规划模块设计的轨迹偏偏穿过消防栓,控制模块为了避让一只狗猛打方向盘——然后宕机。整个链条里每个环节都在做局部最优,合起来就是灾难。而且时序对齐做得稀烂,明明传感器延迟才几十毫秒,但累积到决策时整个系统的反应像老年人的反射弧。
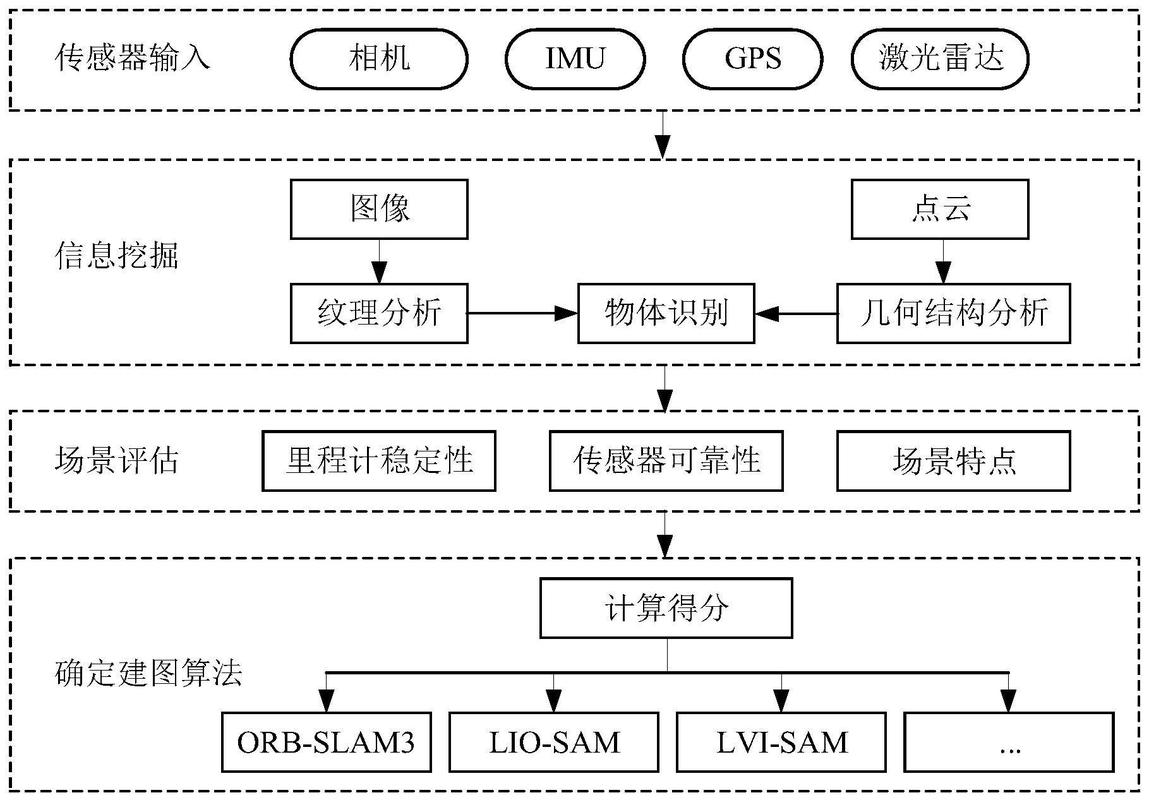 自主系统多传感器融合时序错位示意图
去年参加一个竞赛,我们队突发奇想,用因果推理替代单纯的模式匹配。比如识别停止标志,不是因为它长得像,而是因为它「意味着必须刹停」。尽管在仿真里表现一般,真实路测反倒可靠多了。后来查原因,发现是训练数据太干净,而我们那个方法对纹理变化不敏感。不过竞赛评委完全不认可,说不够端到端——啧,学术界有时也挺顽固的。
从实验室到真实世界,中间隔着一万个Corner Case
什么长尾问题,简直是个鲸鱼尾巴。下雨天摄像头起雾、突然窜出的球后面跟着小孩、地图上根本不存在的施工路障……你永远猜不到下一秒会发生什么。我们团队有个文档,专门记录奇异场景,已经快两千条了。其中最离谱的一个:有辆测试车在郊区遇到一匹脱缰的马,激光雷达点云里那玩意儿看起来像一堆杂乱的柱状物,算法直接拒绝了识别。后来人工接管才没撞上。事后分析,目标检测模型根本没包含马这个类别——谁家数据集会放马啊?
安全冗余设计说起来简单,落地时却是巨大的成本漩涡。 感知要双冗余,计算平台要双冗余,执行器还得双冗余,最后车重超标,续航缩水。更别提软件层面的监控和降级策略,万一主系统死锁,备份系统得在几十毫秒内接管,并且状态同步不能错一比特。我有时候觉得,我们不是在造产品,而是在解一团缠死的线。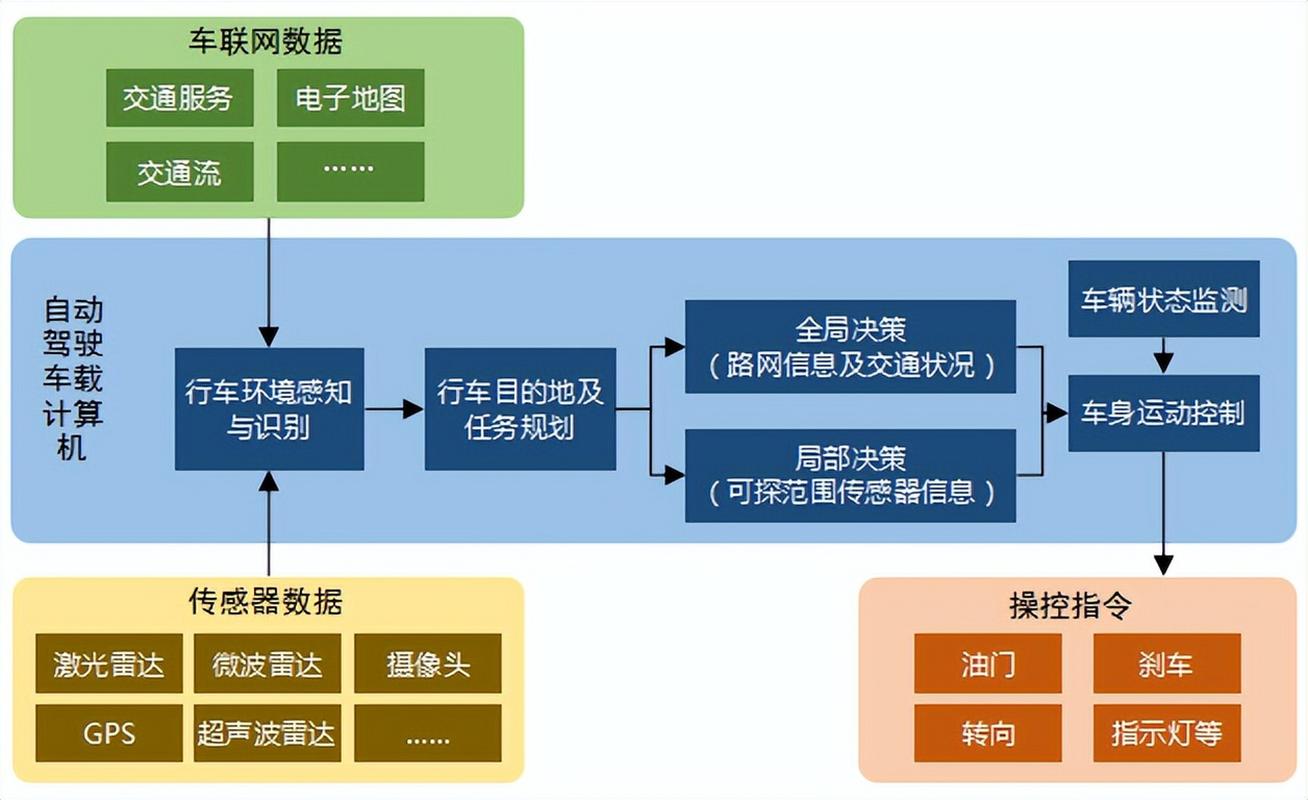 自动驾驶系统安全冗余架构设计图
但转折来了。今年初行业有个案例,一家初创公司用仿真结合少量真实数据,竟然生成了覆盖九成以上罕见工况的测试集。不是靠盲目增加数据,而是用生成式AI补全了可见物的物理交互——比如模拟塑料袋在风中的运动轨迹。他们把碰撞率压到了十万分之一以下。方法很聪明,不过人家保密,细节一概不透露。气得我们啃了两周论文,也没复现出来。
别迷信深度学习,自主系统需要的是常识
没错,深度学习让端到端系统变得性感。可是你见过哪个纯视觉方案能正确理解交警的手势?手臂挥动幅度、身体朝向、周围车流密度——全是上下文。一个经验丰富的司机瞟一眼就知道该停还是走,但算法只会输出置信度72%的「停止信号」。这种不确定性在封闭园区还行,跑到开放道路就是潜在的杀手。
所以现在很多团队悄悄回退到混合架构:底层仍靠规则,上层用学习模型做意图预测。看似保守,实则有效。我们组试过把知识图谱嵌进去,让车辆明白「救护车鸣笛时所有车应靠边」这类常识。结果呢,测试时碰到一辆警车,它就真的停到路边——可是那条路根本没让行空间,反而堵死了。常识这东西,还得加上灵活变通,太难了。
不过近期有个让我惊喜的进展:符号化强化学习。简单说,就是把策略表示成可解释的决策树,而不是黑箱神经网络。在无人机穿环任务里,它不仅能学会如何飞,还会自行归纳气流扰动规律,甚至能反向纠正姿态传感器的漂移误差。我看了那段飞行视频,无人机像有直觉一样主动绕开乱流区,背后没有人类预编程——那是机器自己摸索出的本能。也许这才是所谓自主的意义。
说到底,自主系统研发就像在黑暗里搭积木,你不知道下一块是平整的还是带刺的。但每当你眼睁睁看着它完成了某个不曾期待的动作,那种惊喜又会冲散所有疲惫。上周我们的物流机器人在仓库里,居然自己学会推开挡路的空箱子,而不是傻等工人来清理。那一瞬间我觉得,头发白得值。