从纳米级溯源到工业落地:精密测量技术的隐形门槛
上个月在苏州工业园的光学实验室,盯着那台泰柯的激光干涉仪读数跳了0.2nm,旁边做先进制程封装的工程师直接拍桌子——终于把之前测了半个月的芯片键合深度偏差原因找着了。很多人对这个领域的印象还停留在"买贵的设备就行",真扎进去做项目才知道,这里面的坑,比实验室地面的隔振层还深。
 被误读的核心:不是传感器精度,是溯源链
上个月碰到个做光伏硅片的创业团队,花了两千万从海外买了套光谱共焦厚度测量系统,标称精度能到0.1μm,结果测出来的硅片厚度值,总和下游晶圆厂的入厂检验值差1.8μm。查了整整三个月,换了传感器、调了光路、甚至把车间的洁净度都提了半级,最后发现是设备自带的校准标准块,根本没有完成到国家长度基准的溯源——那个标准块出厂时的校准证书只到省级计量院,没有做温漂系数的逐点修正,在车间23℃的恒定温度下,标准块本身的尺寸偏差就有1.7μm。
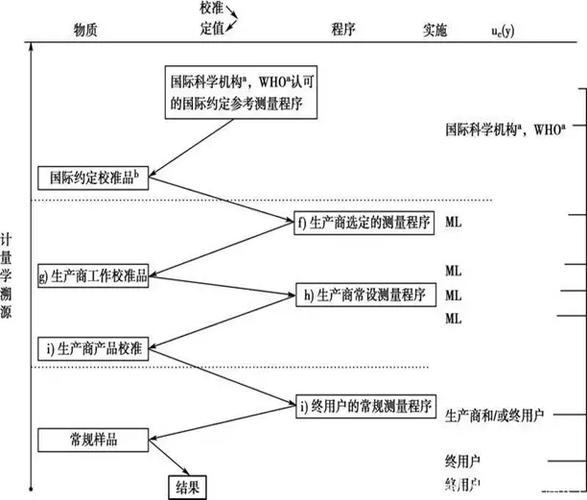 纳米级长度量值溯源链路流程图
很多人聊起这个领域,第一反应是堆更高分辨率的传感器、更稳定的光源,却忽略了量值溯源链才是所有测量结果可信度的根基。现在国际单位制的米定义,已经不再是存放在巴黎的那个金属原器,而是光在真空中1/299792458秒走过的距离。这意味着所有长度测量的结果,最终都要能和这个物理定义对上,中间每一个环节的不确定度分量,都要能拆分、可修正、可追溯。去年在南京计量院的长度实验室交流,看到他们那台稳频氦氖激光器,为了把输出频率的稳定度压到1e-10量级,实验室的温度常年恒定在20±0.01℃,连地面的微振动都要靠三层空气弹簧隔掉。有次楼下过了辆满载的重型卡车,仪器的读数直接飘了0.3nm,几个人蹲在实验室门口等了半小时,等地面的振动完全消散才敢重新开始校准。
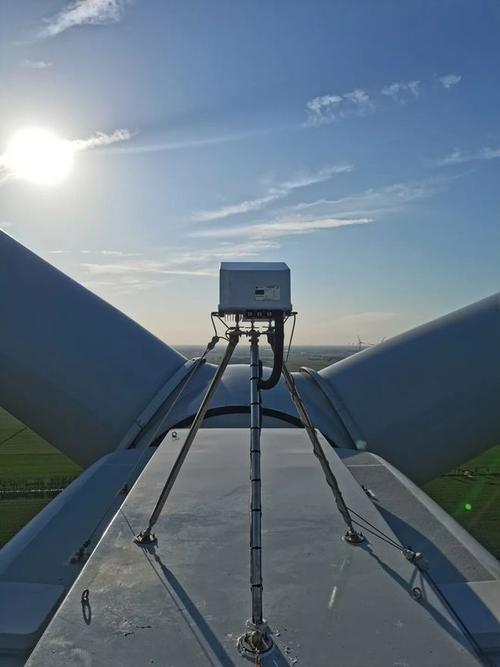 风电叶片型面现场激光跟踪测量作业图
这里的核心逻辑其实很简单:测量的不确定度必须和被测对象的公差要求匹配。风电叶片的型面公差通常是±0.1mm,用测程80米、精度0.05mm的激光跟踪仪完全够用,非要上更高精度的设备,本质是资源浪费——甚至会因为高精度设备对环境的过度敏感,引入更多不必要的系统误差。见过太多初创公司,为了在投标的时候显得技术实力强,把测量精度的参数标得比客户的实际需求高两个数量级,结果真到现场安装调试的时候,要么设备扛不住现场的温度、振动、粉尘环境,要么测一次要花十几分钟,根本满足不了生产线的节拍要求,最后售后团队跑断腿,也没法把设备的标称精度真正发挥出来。
多传感器融合是这几年的热门方向,但很多方案也陷入了"堆传感器"的误区。做汽车白车身的在线测量,要把视觉传感器、激光位移传感器、接触式测头的数据全部拼到同一个空间坐标系里,只要安装的时候有0.01°的角度偏差,最后算出来的车身尺寸偏差就能到亚毫米级,根本达不到在线检测的要求。不是传感器越多越好,是要把不同传感器的适用边界摸清楚:视觉传感器适合快速扫大面积的型面,激光位移传感器适合测平面的微小起伏,接触式测头适合测高精度的孔位和定位面,把这些传感器的优势拼起来,比单纯堆高精度传感器有用得多。
 产业化的坎:理想实验室到工业现场的距离
现在很多论文里写的高精度测量方案,都是在恒温、隔振、无气流干扰的理想实验室环境下做出来的,真把设备搬到工业现场,温度变个5℃、地面振动加速度到0.1g,测量精度直接掉一个量级。之前和做航空发动机叶片测量的团队聊,他们在实验室里测叶型截面的不确定度能到2μm,结果把设备装到机加工车间里,旁边的五轴机床一开,测出来的不确定度直接涨到20μm,差了整整十倍。
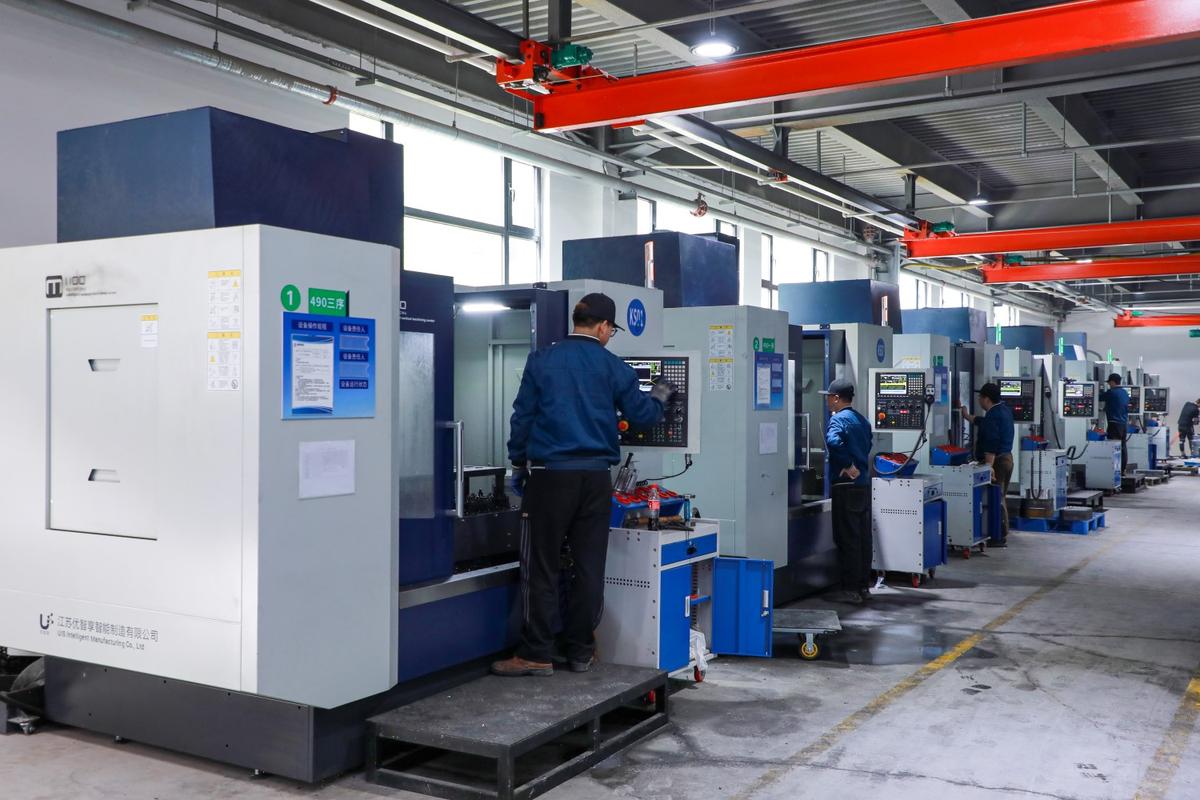 机加工车间在线视觉测量工位实景图
解决这个问题的思路,从来不是把设备造得更娇贵,而是要做主动误差补偿。在测量头旁边集成微型的温度、振动、气流传感器,实时采集环境扰动的数值,通过预先标定的误差模型,把对应的偏差从测量结果里扣掉。现在很多人吹AI视觉测量能替代传统的接触式测量,却很少提这类方案的应用边界:在光照稳定、被测表面无镜面反光的场景下,确实能把测量不确定度压到10μm以内,但如果被测件是抛光后的金属叶片,或者现场有不同角度的工业照明,视觉测量的误差直接能到几百微米,根本没法用。更关键的是,很多训练数据集都是在实验室里拍的,根本覆盖不了工业现场的复杂工况,比如金属表面的油污、切削液的残留、工件表面的轻微划痕,这些变量一旦出现在训练集里,模型的测量精度就会直接崩盘。
上次和南理工的一个做精密测量的教授聊天,他说现在很多人把这个领域的卡脖子问题,简单归结为硬件造不出来,其实一半的问题是对测量场景的理解不够。他举了个例子,之前有个团队做高铁轨道的几何参数测量,一开始拿了实验室里那台标称精度达到纳米级的激光雷达,测出来的轨道高低偏差总是和人工道尺的结果对不上,查了半年才发现,高铁的钢轨是露天的,上午和下午因为太阳照射角度不同,钢轨本身的温度差能到15℃,热胀冷缩带来的尺寸偏差就有1mm,根本不是传感器的精度问题——他们一开始做方案的时候,压根没把钢轨的热变形修正算进去。
其实哪有什么万能的高精度测量方案。你连被测对象在什么环境下用、公差要求是多少、测量的效率要达到什么水平都没摸清楚,光盯着传感器的标称参数,做出来的东西永远只能在实验室里转。
被误读的核心:不是传感器精度,是溯源链
被误读的核心:不是传感器精度,是溯源链
上个月碰到个做光伏硅片的创业团队,花了两千万从海外买了套光谱共焦厚度测量系统,标称精度能到0.1μm,结果测出来的硅片厚度值,总和下游晶圆厂的入厂检验值差1.8μm。查了整整三个月,换了传感器、调了光路、甚至把车间的洁净度都提了半级,最后发现是设备自带的校准标准块,根本没有完成到国家长度基准的溯源——那个标准块出厂时的校准证书只到省级计量院,没有做温漂系数的逐点修正,在车间23℃的恒定温度下,标准块本身的尺寸偏差就有1.7μm。
纳米级长度量值溯源链路流程图
很多人聊起这个领域,第一反应是堆更高分辨率的传感器、更稳定的光源,却忽略了量值溯源链才是所有测量结果可信度的根基。现在国际单位制的米定义,已经不再是存放在巴黎的那个金属原器,而是光在真空中1/299792458秒走过的距离。这意味着所有长度测量的结果,最终都要能和这个物理定义对上,中间每一个环节的不确定度分量,都要能拆分、可修正、可追溯。去年在南京计量院的长度实验室交流,看到他们那台稳频氦氖激光器,为了把输出频率的稳定度压到1e-10量级,实验室的温度常年恒定在20±0.01℃,连地面的微振动都要靠三层空气弹簧隔掉。有次楼下过了辆满载的重型卡车,仪器的读数直接飘了0.3nm,几个人蹲在实验室门口等了半小时,等地面的振动完全消散才敢重新开始校准。
应用的反常识:精度不是越高越好
之前参与过一个风电叶片的测量项目,团队里刚毕业的博士一开始提方案,要拿实验室里精度1nm的激光干涉仪去测几十米长的叶片型面。方案刚念完,现场的老技师就笑了。先不说那台干涉仪的最大测程只有5米,根本覆盖不了叶片的长度;就算把设备拼起来,户外现场刮个三四级风,树叶飘过去挡一下光路,读数直接就乱跳;更别提那台设备的采购价,够买十套适配户外场景的激光跟踪仪。风电叶片型面现场激光跟踪测量作业图
这里的核心逻辑其实很简单:测量的不确定度必须和被测对象的公差要求匹配。风电叶片的型面公差通常是±0.1mm,用测程80米、精度0.05mm的激光跟踪仪完全够用,非要上更高精度的设备,本质是资源浪费——甚至会因为高精度设备对环境的过度敏感,引入更多不必要的系统误差。见过太多初创公司,为了在投标的时候显得技术实力强,把测量精度的参数标得比客户的实际需求高两个数量级,结果真到现场安装调试的时候,要么设备扛不住现场的温度、振动、粉尘环境,要么测一次要花十几分钟,根本满足不了生产线的节拍要求,最后售后团队跑断腿,也没法把设备的标称精度真正发挥出来。
多传感器融合是这几年的热门方向,但很多方案也陷入了"堆传感器"的误区。做汽车白车身的在线测量,要把视觉传感器、激光位移传感器、接触式测头的数据全部拼到同一个空间坐标系里,只要安装的时候有0.01°的角度偏差,最后算出来的车身尺寸偏差就能到亚毫米级,根本达不到在线检测的要求。不是传感器越多越好,是要把不同传感器的适用边界摸清楚:视觉传感器适合快速扫大面积的型面,激光位移传感器适合测平面的微小起伏,接触式测头适合测高精度的孔位和定位面,把这些传感器的优势拼起来,比单纯堆高精度传感器有用得多。
产业化的坎:理想实验室到工业现场的距离
产业化的坎:理想实验室到工业现场的距离
现在很多论文里写的高精度测量方案,都是在恒温、隔振、无气流干扰的理想实验室环境下做出来的,真把设备搬到工业现场,温度变个5℃、地面振动加速度到0.1g,测量精度直接掉一个量级。之前和做航空发动机叶片测量的团队聊,他们在实验室里测叶型截面的不确定度能到2μm,结果把设备装到机加工车间里,旁边的五轴机床一开,测出来的不确定度直接涨到20μm,差了整整十倍。
机加工车间在线视觉测量工位实景图
解决这个问题的思路,从来不是把设备造得更娇贵,而是要做主动误差补偿。在测量头旁边集成微型的温度、振动、气流传感器,实时采集环境扰动的数值,通过预先标定的误差模型,把对应的偏差从测量结果里扣掉。现在很多人吹AI视觉测量能替代传统的接触式测量,却很少提这类方案的应用边界:在光照稳定、被测表面无镜面反光的场景下,确实能把测量不确定度压到10μm以内,但如果被测件是抛光后的金属叶片,或者现场有不同角度的工业照明,视觉测量的误差直接能到几百微米,根本没法用。更关键的是,很多训练数据集都是在实验室里拍的,根本覆盖不了工业现场的复杂工况,比如金属表面的油污、切削液的残留、工件表面的轻微划痕,这些变量一旦出现在训练集里,模型的测量精度就会直接崩盘。
上次和南理工的一个做精密测量的教授聊天,他说现在很多人把这个领域的卡脖子问题,简单归结为硬件造不出来,其实一半的问题是对测量场景的理解不够。他举了个例子,之前有个团队做高铁轨道的几何参数测量,一开始拿了实验室里那台标称精度达到纳米级的激光雷达,测出来的轨道高低偏差总是和人工道尺的结果对不上,查了半年才发现,高铁的钢轨是露天的,上午和下午因为太阳照射角度不同,钢轨本身的温度差能到15℃,热胀冷缩带来的尺寸偏差就有1mm,根本不是传感器的精度问题——他们一开始做方案的时候,压根没把钢轨的热变形修正算进去。
其实哪有什么万能的高精度测量方案。你连被测对象在什么环境下用、公差要求是多少、测量的效率要达到什么水平都没摸清楚,光盯着传感器的标称参数,做出来的东西永远只能在实验室里转。