仿生学技术研发,为什么我们还没造出真正的变形金刚?
最近刷到一个视频,一只机器狗在碎石路上踉跄着跑步,结果摔了个狗啃泥——没错,就是那种四肢僵直然后侧翻,让人又心疼又想笑。那瞬间我突然意识到:我们离《变形金刚》里那种活生生的机械生命体,还隔着十万八千里。仿生学技术研发,说穿了就是人类偷师自然界,但老师傅的技艺太高超,徒弟学了个皮毛就敢出来显摆。对吧?
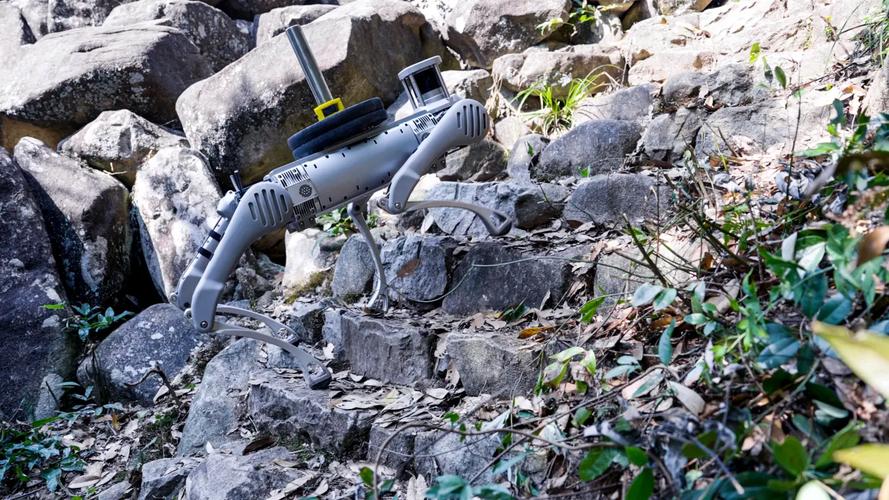 波士顿动力机器狗在崎岖地形摔倒测试
说实话,我挺佩服那些科研人员的。他们满脑子都是“要是能像壁虎一样爬墙就好了”“能不能做出鲨鱼皮那样的减阻材料”,然后一头扎进实验室,几年甚至几十年。不过话说回来,有时候我们是不是太心急了?自然界花了几亿年才打磨出的完美结构,我们想几十年就复刻——凭什么啊!这感觉就像一个刚学会加法的小孩,非要解薛定谔方程。无奈又倔强。
 科学家测试电子皮肤灵敏度的实验室场景
再狂热一点,就是脑机接口了。马斯克的Neuralink刚宣布又要做人体试验,虽然之前的动物实验争议不断。说实话,我对这种植入式技术又爱又怕。它试图直接读取大脑信号,去控制假肢或外骨骼,简直就是“意念控制”——想想就燃!然而现实是,每个人脑子里的神经元放电模式都不一样,算法要个性化校准,而且植入电极的排异反应,疼啊。我有个朋友就是做脑机接口研究的,他苦笑着说:“我们连猴子跑步的信号都解码不准,更别说人的复杂意图了。”唉。
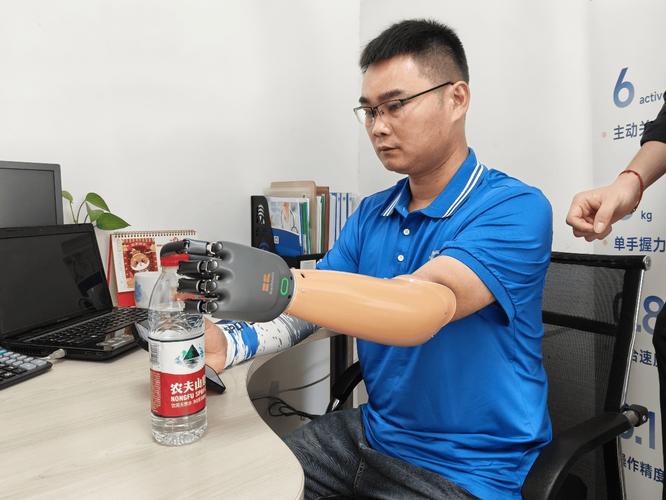 残疾人使用仿生智能假手抓取水杯的日常生活场景
还有一个方向特别有意思:软体机器人。不像传统机器那样硬邦邦,它们用硅胶、凝胶制成,能像章鱼触手那样灵活。哈佛大学的Wyss研究所搞了个全软体的“Octobot”,完全不用电池,靠化学反应产生气体驱动。这有点黑科技的意思了。不过说实话,目前软体机器人的负载能力太差了,你让它抓个苹果还行,拧个瓶盖都费劲。这就像健身只练瑜伽,柔韧性是好,但搬不了砖啊。
波士顿动力机器狗在崎岖地形摔倒测试
说实话,我挺佩服那些科研人员的。他们满脑子都是“要是能像壁虎一样爬墙就好了”“能不能做出鲨鱼皮那样的减阻材料”,然后一头扎进实验室,几年甚至几十年。不过话说回来,有时候我们是不是太心急了?自然界花了几亿年才打磨出的完美结构,我们想几十年就复刻——凭什么啊!这感觉就像一个刚学会加法的小孩,非要解薛定谔方程。无奈又倔强。
从“结构仿生”到“意念控制”:一场尴尬的追赶
早期的仿生学其实特单纯,就是照葫芦画瓢。看到鸟有翅膀,就做个扑翼机;看到鱼有鳍,就造个水下推进器。达芬奇那会儿就琢磨飞行器了,虽然飞不起来,但思路对。现在的仿生结构做得越来越精细,比如仿蜂窝的轻质高强度材料,仿荷叶的自清洁涂层,都已经商用化了。可是——你仔细观察就会发现,这些东西说到底还是“死的”。它们没有生命感。 然后科学家们开始搞“功能仿生”,想给材料注入灵魂。比如电子皮肤,能感知温度、压力甚至湿度。中科院宁波材料所去年发了一篇文章,说他们做出了一种基于碳纳米管的柔性传感器,贴在假肢上,患者能感觉到不同材质!我当时读到这个,激动得拍大腿。这才是该有的方向啊,让机器真正“触”到世界。但问题来了,这玩意儿离大规模应用还有多远?成本、稳定性、生物兼容性……一堆坑等着填。科学家测试电子皮肤灵敏度的实验室场景
再狂热一点,就是脑机接口了。马斯克的Neuralink刚宣布又要做人体试验,虽然之前的动物实验争议不断。说实话,我对这种植入式技术又爱又怕。它试图直接读取大脑信号,去控制假肢或外骨骼,简直就是“意念控制”——想想就燃!然而现实是,每个人脑子里的神经元放电模式都不一样,算法要个性化校准,而且植入电极的排异反应,疼啊。我有个朋友就是做脑机接口研究的,他苦笑着说:“我们连猴子跑步的信号都解码不准,更别说人的复杂意图了。”唉。
那些亮瞎眼的仿生机器人,其实很脆弱
你一定看过那些仿生鱼、仿生鸟的视频。德国Festo公司的仿生蝴蝶,成群飞舞的时候,美得像做梦。它们轻得只有几十克,翅膀扇动全靠精密算法。但稍微有点风,就乱了阵脚。这不就像人生吗——外表光鲜,内核慌张。 再说说仿生手。现在最先进的像DEKA公司的LUKE臂(对,就是卢克·天行者的那个),能完成抓握鸡蛋、扣纽扣等精细动作。可是你猜价格多少?一套下来几十万美金。普通人根本用不起。而且它需要用户在残留肌肉上贴电极来拾取肌电信号,如果截肢位置太高,肌肉不够,就没辙。哎,每次看到这种新闻,我都觉得科技很冷,它只顾往前跑,却忘了等一下普通人。残疾人使用仿生智能假手抓取水杯的日常生活场景
还有一个方向特别有意思:软体机器人。不像传统机器那样硬邦邦,它们用硅胶、凝胶制成,能像章鱼触手那样灵活。哈佛大学的Wyss研究所搞了个全软体的“Octobot”,完全不用电池,靠化学反应产生气体驱动。这有点黑科技的意思了。不过说实话,目前软体机器人的负载能力太差了,你让它抓个苹果还行,拧个瓶盖都费劲。这就像健身只练瑜伽,柔韧性是好,但搬不了砖啊。